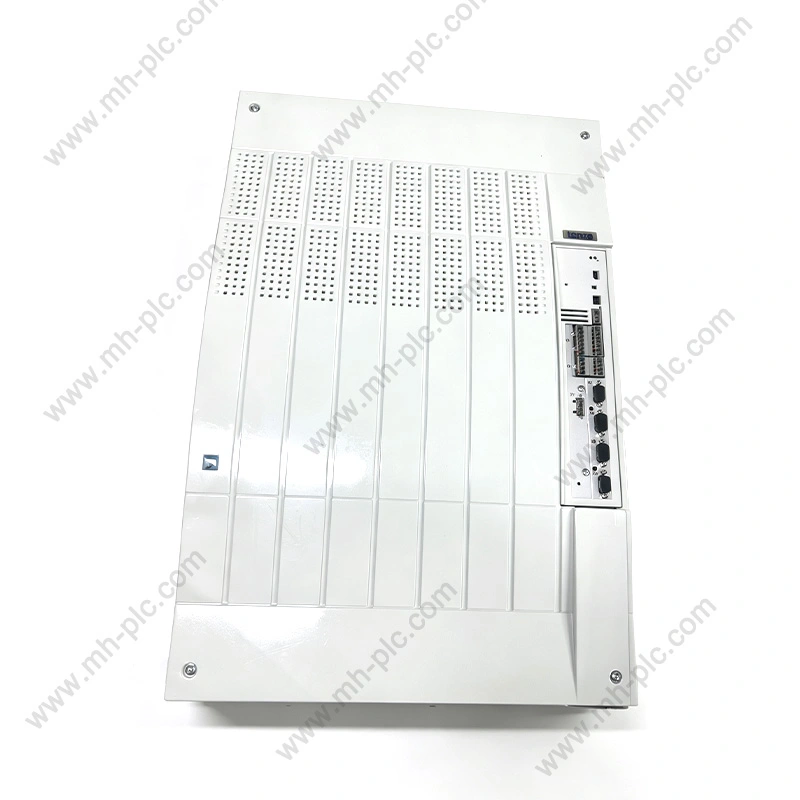
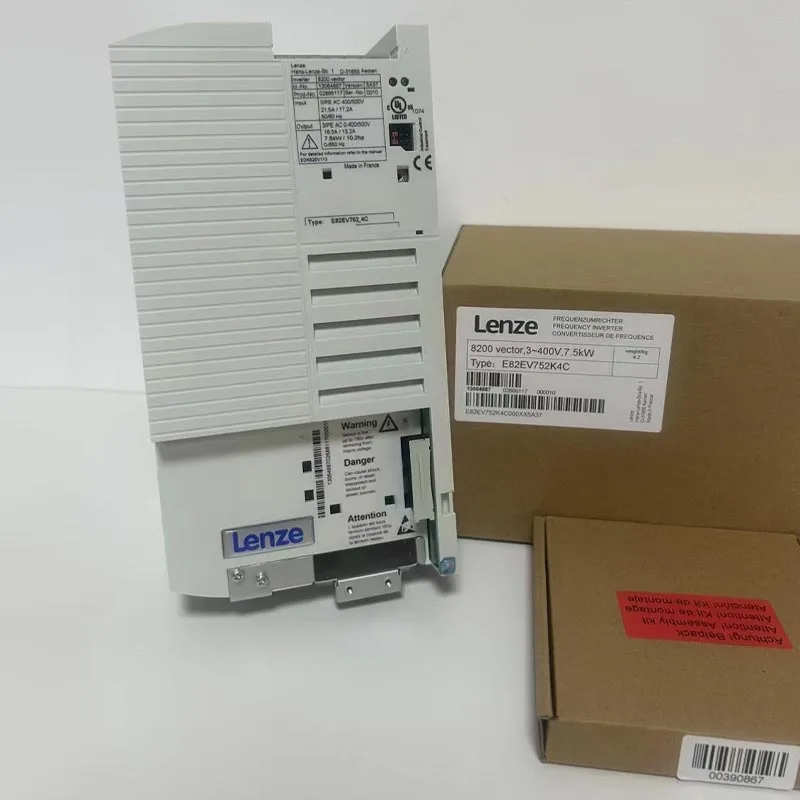
Inversor LenzeAs soluções são usadas em sistemas industriais de movimento e controle de motores onde são necessárias regulação precisa de velocidade, aceleração controlada, desaceleração, gerenciamento de torque e integração com equipamentos de automação. Selecionar o inversor certo não é simplesmente uma questão de combinar a potência do motor. Os engenheiros também precisam considerar o tipo de motor, a tensão de alimentação, a corrente de saída, o modo de controle, as características da carga, os requisitos de frenagem, a arquitetura de comunicação, as condições ambientais, as restrições do gabinete e os procedimentos de comissionamento. A tecnologia do inversor pode ser aplicada em transportadores, bombas, ventiladores, equipamentos de embalagem, máquinas-ferramentas, sistemas de manuseio de materiais e outras máquinas industriais. O processo de seleção mais confiável começa com o ciclo de trabalho da máquina e as características do motor e, em seguida, define as funções de acionamento, proteção, interfaces de controle e condições de instalação necessárias. Para compradores que adquirem produtos de automação industrial estabelecidos, a identificação precisa do modelo e a correspondência de aplicações são particularmente importantes porque diferentes famílias de inversores podem ter diferentes interfaces, funções de software, dimensões e requisitos de instalação.
Índice
Clique em qualquer tópico para ir diretamente para a seção.
- 1. Por que o controle do motor de velocidade variável é importante em equipamentos industriais?
- 2. Como um inversor de frequência industrial controla um motor?
- 3. Quais características do motor e da carga devem ser avaliadas?
- 4. Como os modos de controle afetam o desempenho da máquina?
- 5. O que fazem as funções de aceleração, desaceleração e frenagem?
- 6. Como um inversor se comunica com sistemas de automação?
- 7. Quais funções de proteção devem ser consideradas?
- 8. Como o ambiente de instalação e o design do gabinete afetam a seleção?
- 9. Como deve ser gerenciada a energia de frenagem, regeneração e desaceleração?
- 10. Quais aplicações industriais podem usar inversores de velocidade variável?
- 11. Que erros comuns de seleção os engenheiros devem evitar?
- 12. Como os sistemas existentes devem ser substituídos ou adaptados?
- 13. O que uma especificação de inversor profissional deve incluir?
- 14. Perguntas frequentes
Por que o controle do motor de velocidade variável é importante em equipamentos industriais?
Muitas máquinas industriais não precisam de motor para operar em uma velocidade fixa sob todas as condições. Os transportadores podem precisar de aceleração controlada, as bombas podem exigir diferentes condições de fluxo, os ventiladores podem responder às mudanças na demanda do processo e as máquinas de embalagem geralmente dependem do movimento coordenado entre vários eixos ou estações.
Arranjos tradicionais de velocidade fixa podem usar métodos mecânicos para adaptar a saída da máquina, mas um inversor de frequência variável permite que as condições de operação elétrica do motor sejam controladas diretamente.
Ao alterar a frequência e a tensão fornecidas de acordo com a estratégia de controle selecionada, o inversor pode regular a velocidade do motor e influenciar a produção de torque. Isto dá ao projetista da máquina uma maneira mais flexível de controlar o movimento sem depender inteiramente de métodos de transmissão mecânica.
O benefício prático não é simplesmente “mudar a velocidade”. A aceleração controlada pode reduzir o choque mecânico. A desaceleração controlada pode reduzir cargas repentinas em acoplamentos e correias. A velocidade ajustável pode permitir que um processo opere nas condições de produção exigidas, em vez de forçar o motor a funcionar continuamente em um ponto fixo.
Permite ajustar a velocidade do motor de acordo com os requisitos da máquina e condições do processo.
Fornece uma rampa definida desde a paralisação até a velocidade de operação, reduzindo a carga mecânica abrupta.
Permite que a máquina desacelere de acordo com um perfil definido em vez de parar abruptamente.
Fornece uma interface de controle que pode conectar a operação do motor a CLPs, IHMs, sensores e sistemas supervisórios.
Por que máquinas diferentes precisam de comportamentos de acionamento diferentes
Um transportador que transporta uma carga estável se comporta de maneira diferente de uma talha, extrusora, ventilador centrífugo ou máquina de alta inércia. Cada carga cria um requisito diferente de torque-velocidade.
Alguns equipamentos necessitam de alto torque de partida. Alguns requerem torque relativamente baixo em baixa velocidade. Alguns devem acelerar uma grande massa rotativa e depois desacelerá-la repetidamente.
Essas diferenças afetam a classificação apropriada do inversor e a estratégia de controle.
Controle de velocidade e estabilidade do processo
Na automação industrial, a velocidade muitas vezes está diretamente relacionada à qualidade do processo. A velocidade do transportador influencia o espaçamento. A velocidade da bomba influencia o fluxo. A velocidade do ventilador influencia o volume de ar. A velocidade do rolo influencia o manuseio do material.
Um drive pode, portanto, tornar-se parte do circuito de controle do processo, em vez de ser simplesmente um acessório do motor.
Por que o controle do motor deve começar pela máquina
A primeira pergunta não deve ser “Qual inversor tem a classificação correta em kW?” A melhor pergunta é “O que a máquina exige do motor?”
A resposta deve incluir frequência de partida-parada, velocidade de operação contínua, demanda de pico de torque, tempo de aceleração, tempo de desaceleração, inércia de carga, temperatura ambiente e requisitos de comunicação.
Como um inversor de frequência industrial controla um motor?
Um inversor industrial converte a energia elétrica de entrada em uma saída controlada adequada para o motor conectado. Em um inversor CA convencional, esse processo geralmente envolve retificação, armazenamento de energia no link CC e comutação controlada através de um estágio inversor.
Estágio retificador
Para um inversor CA típico, a alimentação CA de entrada é primeiro convertida em CC. O estágio retificador estabelece o barramento CC usado pelo circuito de comutação a jusante.
A configuração do retificador depende da arquitetura do inversor e do arranjo de alimentação.
Ligação CC
O barramento CC atua como seção de energia intermediária entre o retificador de entrada e o estágio inversor de saída. Capacitores e outros componentes ajudam a estabilizar a tensão CC e apoiam o processo de comutação.
Estágio inversor
O estágio do inversor usa chaves semicondutoras para converter a energia do link CC em uma saída trifásica controlada ou outra saída apropriada. Ao ajustar os padrões de comutação, o inversor controla a tensão e a frequência aplicadas ao motor.
Frequência de saída
A velocidade do motor em um motor de indução CA está relacionada à frequência elétrica e ao número de pólos do motor. Alterar a frequência de saída altera, portanto, a velocidade de operação do motor.
A relação não é completamente direta porque as condições de escorregamento e de carga também afetam a velocidade real do motor.
Controle de tensão
O inversor também controla a tensão do motor. A tensão e a frequência devem ser coordenadas para estabelecer as condições desejadas de fluxo magnético no motor.
| Estágio de direção | Função principal | Consideração principal |
|---|---|---|
| Retificador de entrada | Converte alimentação CA em CC | Tensão de alimentação e configuração de entrada |
| Ligação CC | Fornece energia CC intermediária | Tensão CC, ondulação, capacitância, condições térmicas |
| Ponte inversora | Cria saída de motor controlada | Dispositivos de comutação, capacidade atual, algoritmo de controle |
| Processador de controle | Calcula comandos de comutação e controle do motor | Modo de controle, feedback, funções de software |
| Sistema de proteção | Monitora condições elétricas anormais | Corrente, tensão, temperatura, lógica de falha |
Comutação PWM
A modulação por largura de pulso é comumente usada para sintetizar a forma de onda do motor desejada. Os interruptores semicondutores ligam e desligam a uma frequência controlada, produzindo um padrão de pulso cuja tensão e frequência efetivas podem ser reguladas.
O padrão de comutação é gerenciado pelo processador de controle do inversor.
Feedback do motor
Algumas aplicações operam sem um codificador físico do motor. O inversor estima o comportamento do motor a partir de medições elétricas e de seu algoritmo de controle.
Outras aplicações requerem feedback do encoder quando é necessário maior controle de velocidade ou posição.
Operação em malha aberta e malha fechada
O controle de malha aberta não usa um dispositivo físico de feedback de velocidade. O controle de malha fechada utiliza feedback de um codificador ou outro sensor para melhorar a regulação.
A abordagem apropriada depende da precisão necessária, da resposta dinâmica, do tipo de motor e do processo da máquina.
O drive é, portanto, um sistema eletrônico de potência combinado com um sistema de controle. A qualidade do desempenho do motor depende tanto do estágio de potência elétrica quanto do algoritmo de controle.
Quais características do motor e da carga devem ser avaliadas?
O motor e a carga definem as condições sob as quais o inversor deve operar. O dimensionamento correto, portanto, requer mais informações do que apenas a potência da placa de identificação do motor.
Tipo de motor
As aplicações industriais comuns podem envolver motores de indução assíncronos, motores de ímã permanente, motores síncronos ou outras tecnologias de motores.
O inversor deve suportar o tipo de motor selecionado e seu método de controle correspondente.
Tensão do motor
A tensão na placa de identificação do motor precisa corresponder à saída do inversor e ao sistema elétrico. Uma incompatibilidade pode criar condições operacionais incorretas.
Corrente do motor
A corrente do motor é particularmente importante porque o estágio de saída do inversor é geralmente selecionado de acordo com a capacidade de corrente e também com a classe de potência.
Dois motores com a mesma potência nominal podem ter correntes nominais diferentes dependendo da tensão, eficiência, fator de potência e projeto do motor.
Frequência base
A frequência nominal do motor estabelece um ponto de referência importante para a programação do inversor. A relação entre tensão e frequência abaixo do ponto base influencia o torque disponível.
Torque de carga
Os requisitos de torque podem ser divididos amplamente em comportamento de torque constante e torque variável, embora máquinas reais possam ser mais complexas.
Transportadores, guinchos, misturadores e extrusoras geralmente exigem torque substancial em uma ampla faixa de velocidade. Ventiladores e bombas centrífugas podem se comportar de maneira diferente porque seus requisitos de torque mudam fortemente com a velocidade.
Inércia
A inércia da carga afeta a aceleração e a desaceleração. Grandes massas rotativas requerem mais torque e mais tempo para mudar a velocidade.
| Parâmetro do motor ou carga | Por que é importante | Impacto da seleção |
|---|---|---|
| Tensão do motor | Define compatibilidade elétrica | Configuração de entrada e saída do inversor |
| Corrente nominal | Define a demanda elétrica do motor | Dirija a classificação atual |
| Frequência do motor | Define o ponto de referência operacional | Configuração de frequência e tensão |
| Torque inicial | Define o requisito de inicialização | Sobrecarga do inversor e modo de controle |
| Inércia de carga | Influencia a aceleração e desaceleração | Configurações de rampa e disposição de frenagem |
| Faixa de velocidade operacional | Define a faixa de controle do motor necessária | Algoritmo de acionamento e consideração de resfriamento do motor |
Condições iniciais
Um transportador com uma correia muito carregada pode exigir um torque de partida significativo. Um ventilador pode ter um comportamento de inicialização muito diferente. O fuso de uma máquina-ferramenta pode exigir aceleração rápida e regulação precisa da velocidade.
O inversor precisa ser compatível com a condição de inicialização real, e não com a condição média de operação.
Requisitos de sobrecarga
Algumas aplicações requerem curtos períodos de corrente acima da classificação contínua do motor. O inversor deve fornecer uma capacidade de sobrecarga apropriada pela duração especificada.
Os dados de sobrecarga devem ser interpretados com cuidado porque diferentes famílias de inversores podem definir classificações de sobrecarga de maneira diferente.
Resfriamento do motor em baixa velocidade
Os motores auto-resfriados padrão usam um ventilador conectado cuja capacidade de resfriamento diminui em baixa velocidade do motor. Se a máquina precisar de alto torque continuamente em baixa velocidade, poderá ser necessário resfriamento adicional do motor.
Os dados da placa de identificação são essenciais
- Tensão nominal:Confirme a tensão operacional especificada do motor.
- Corrente nominal:Use a corrente do motor ao comparar as classificações de saída do inversor.
- Frequência nominal:Confirme a frequência nominal do motor.
- Velocidade nominal:Use a velocidade da placa de identificação como referência para o comissionamento.
- Fator de potência:Considere as características elétricas de operação do motor.
- Conexão do motor:Verifique a configuração estrela ou delta quando aplicável.
Como os modos de controle afetam o desempenho da máquina?
Diferentes aplicações exigem diferentes níveis de precisão no controle do motor. Um transportador simples pode não precisar da mesma estratégia de controle que uma máquina de posicionamento de alto desempenho.
Controle V/f
O controle de tensão para frequência é uma das abordagens de controle de inversor mais simples. O inversor mantém uma relação definida entre a tensão de saída e a frequência.
Este modo pode ser adequado para aplicações de controle de velocidade relativamente simples, onde não é necessário um alto desempenho de torque dinâmico.
Controle vetorial sem sensor
O controle vetorial sem sensor estima o comportamento do motor e controla o fluxo e o torque de forma mais independente do que o controle V/f básico.
Ele pode fornecer melhor controle de torque em baixa velocidade e resposta dinâmica sem exigir um codificador em muitas aplicações.
Controle vetorial de malha fechada
O controle de malha fechada usa feedback de um codificador ou outro sensor. Isto pode melhorar a regulação da velocidade e a resposta dinâmica, particularmente em aplicações onde a precisão da velocidade e a resposta a perturbações de carga são importantes.
Controle de posição
Algumas plataformas de acionamento podem suportar funções de posicionamento através de recursos integrados de controle de movimento ou comunicação coordenada com um controlador de nível superior.
Se um inversor sozinho pode realizar o posicionamento necessário depende do produto específico e da arquitetura da aplicação.
| Modo de controle | Personagem Típico | Aplicação potencial |
|---|---|---|
| V/f | Relação tensão-frequência simples | Ventiladores, bombas, transportadores básicos |
| Vetor sem sensor | Controle aprimorado de torque e velocidade sem codificador | Transportadores, misturadores, máquinas em geral |
| Vetor de circuito fechado | Regulação de velocidade baseada em feedback | Aplicações de velocidade de alto desempenho |
| Controle de posição | Funções coordenadas de posição ou movimento | Máquinas com uso intensivo de movimento |
Por que o modo de controle altera o comportamento da máquina
Suponha que um transportador receba repentinamente uma carga mais pesada. Com um controle simples, a velocidade do motor pode cair de forma mais perceptível. Uma estratégia de controle vetorial pode responder de forma mais agressiva ajustando a corrente produtora de torque do motor.
O comportamento real depende do ajuste do inversor, do modelo do motor, das configurações de controle e das condições de carga.
Identificação do motor
Alguns sistemas de acionamento realizam identificação ou autoajuste do motor. Este processo mede ou estima os parâmetros do motor para que o algoritmo de controle possa criar um modelo interno do motor mais preciso.
O procedimento correto de comissionamento depende da plataforma de acionamento e do tipo de motor.
Resposta de aceleração
O alto desempenho dinâmico nem sempre é benéfico. Uma máquina de embalagem pode precisar de aceleração rápida, enquanto um transportador longo pode precisar de um perfil mais suave para evitar alterações na tensão da correia.
O modo de controle deve, portanto, ser escolhido de acordo com o comportamento do processo e não simplesmente porque oferece mais recursos.
O que fazem as funções de aceleração, desaceleração e frenagem?
As configurações de aceleração e desaceleração determinam a rapidez com que o motor muda de velocidade. Estas funções afetam diretamente a mecânica da máquina e o comportamento elétrico do acionamento.
Rampa de aceleração
Uma rampa de aceleração aumenta gradualmente a frequência de comando em vez de saltar imediatamente para o valor alvo.
Isso reduz mudanças repentinas de torque e pode proteger correias, acoplamentos, correntes, engrenagens e outros componentes da transmissão.
Rampa de desaceleração
Uma rampa de desaceleração reduz gradualmente a velocidade do motor. No entanto, a redução da velocidade pode fazer com que o motor retorne energia mecânica ao sistema elétrico.
Essa energia regenerada pode aumentar a tensão do barramento CC dentro do inversor.
Resistor de frenagem
Quando a energia regenerativa precisa ser dissipada, um resistor de frenagem pode converter a energia elétrica em calor. A seleção do transistor de frenagem e do resistor do inversor precisa corresponder à energia e ao ciclo de trabalho da aplicação.
Frenagem por injeção CC
Alguns inversores podem injetar corrente CC no motor para criar um efeito de frenagem durante certas condições de parada. A função é específica da aplicação e deve ser configurada de acordo com as instruções do inversor.
Parada costeira
Uma parada por inércia remove o torque do acionamento e permite que o motor e a máquina diminuam a velocidade naturalmente. Isto é útil quando não é necessária uma desaceleração elétrica controlada.
| Método de parada | Comportamento Motor | Uso típico |
|---|---|---|
| Parada de rampa | A frequência diminui de acordo com um tempo definido | Parada controlada geral |
| Parada costeira | O motor perde o torque de acionamento e desacelera naturalmente | Baixa inércia ou paradas não críticas |
| Resistor de frenagem | A energia regenerativa é dissipada como calor | Alta inércia ou desaceleração rápida |
| Frenagem CC | A excitação DC cria um efeito de frenagem | Aplicações selecionadas de parada e retenção |
Aplicações de alta inércia
Ventiladores, centrífugas, rolos grandes, volantes e máquinas similares podem armazenar energia cinética substancial. Se o sistema tentar parar muito rapidamente, essa energia poderá fazer com que a tensão do barramento CC aumente.
O inversor pode, portanto, entrar em um estado de proteção, a menos que seja fornecido o gerenciamento de frenagem apropriado.
Seleção do resistor de frenagem
A seleção do resistor de freio depende do valor da resistência, da potência nominal, da duração do pulso, do ciclo de trabalho, da compatibilidade do inversor e das condições térmicas da instalação.
Um resistor eletricamente compatível para um evento curto pode ser inadequado para ciclos de frenagem repetidos.
Sistemas regenerativos
Algumas aplicações se beneficiam de inversores regenerativos que retornam a energia de frenagem para a fonte CA em vez de dissipá-la através de um resistor.
Esta arquitetura é mais complexa e normalmente é selecionada onde a aplicação possui operação regenerativa significativa.
Como um inversor se comunica com sistemas de automação?
Os drives industriais modernos geralmente operam como nós dentro de um sistema de automação maior. O inversor pode receber comandos de velocidade de um CLP, trocar informações de status com uma IHM, enviar alarmes para um controlador supervisório ou participar de movimentos coordenados.
Entradas e saídas digitais
O controle básico pode ser implementado através de entradas digitais para iniciar, parar, avançar, reverter, reiniciar ou outros comandos.
As saídas digitais podem relatar condições como status de funcionamento, status de falha ou estados relacionados à velocidade.
Entradas e saídas analógicas
Os sinais analógicos podem representar referências de velocidade, valores de processo ou outros comandos continuamente variáveis. Um arranjo comum usa um sinal de 0–10 V ou 4–20 mA dependendo do sistema de controle.
Redes de comunicação industrial
Instalações mais avançadas utilizam redes de comunicação industrial para trocar informações de controle e diagnóstico digitalmente.
Dependendo da família e da configuração do inversor, as interfaces podem incluir tecnologias fieldbus e Ethernet industrial.
Acesso aos parâmetros
A comunicação também pode fornecer acesso a parâmetros operacionais, histórico de falhas, palavras de status, valores de monitoramento e informações de diagnóstico.
| Interface | Função Típica | Aplicativo |
|---|---|---|
| Entrada digital | Comando de controle discreto | Iniciar, parar, redefinir, direção |
| Saída digital | Indicação de status discreta | Em execução, falha, estado pronto |
| Entrada analógica | Processo contínuo ou referência de velocidade | Comando de velocidade, referência de pressão |
| Saída analógica | Sinal de monitoramento contínuo | Velocidade ou feedback atual |
| Rede industrial | Controle e diagnóstico digital | Integração PLC e coordenação de máquinas |
Integração CLP
O PLC pode enviar uma referência de velocidade e uma palavra de controle enquanto lê a velocidade real, corrente de saída, status e informações de falha do inversor.
Esta abordagem digital reduz a necessidade de um grande número de sinais de controle conectados e pode fornecer maior visibilidade de diagnóstico.
IHM e interação do operador
Uma IHM pode exibir o status do inversor e os valores operacionais, ao mesmo tempo que permite que pessoal autorizado altere parâmetros selecionados ou comandos operacionais.
Os parâmetros críticos devem ser protegidos contra modificações não autorizadas.
Arquitetura de rede
Quando vários drives operam em uma máquina, a rede de comunicação deve ser planejada cuidadosamente. O endereçamento do dispositivo, o roteamento de cabos, a terminação, a taxa de atualização, a latência de controle e o comportamento de falhas influenciam a confiabilidade do sistema.
Diagnóstico remoto
As arquiteturas de automação modernas utilizam cada vez mais funções de diagnóstico remoto. Os alarmes do inversor e os dados operacionais podem ajudar as equipes de manutenção a identificar problemas sem retirar imediatamente o equipamento de serviço.
Quais funções de proteção devem ser consideradas?
Um inversor de velocidade variável opera entre a alimentação elétrica e o motor, por isso precisa de proteção tanto no nível da eletrônica de potência quanto no nível de controle do motor.
Proteção contra sobrecorrente
Corrente excessiva pode resultar de sobrecarga mecânica, curto-circuito, falhas do motor, parâmetros incorretos do motor ou mudanças repentinas de carga.
O inversor monitora a corrente de saída e pode responder de acordo com sua estratégia de proteção.
Proteção contra sobretensão
A tensão do barramento CC pode aumentar devido a distúrbios de alimentação ou energia regenerativa durante a desaceleração. O inversor pode acionar uma resposta de sobretensão quando o barramento CC exceder sua faixa permitida.
Proteção contra subtensão
A baixa tensão de entrada pode afetar a operação do inversor e o desempenho do motor. O inversor monitora seu barramento CC e as condições de entrada e pode responder de acordo com sua lógica de proteção.
Proteção contra superaquecimento
Semicondutores de potência, dissipadores de calor, ventiladores e outros componentes produzem calor durante a operação. Os sensores de temperatura podem monitorar áreas críticas e iniciar uma resposta protetora quando os limites são excedidos.
Sobrecarga do motor
O comportamento térmico do motor depende da corrente, velocidade, resfriamento e serviço operacional. A proteção eletrônica contra sobrecarga baseada no inversor pode usar a corrente do motor e parâmetros configurados para estimar a carga térmica.
Proteção contra falha à terra e saída
O inversor pode monitorar condições anormais de corrente e detectar certas falhas de saída. Os dispositivos de proteção externos continuam importantes porque a proteção do drive não substitui a proteção upstream projetada corretamente.
| Função de proteção | Possível causa | Impulsione a resposta |
|---|---|---|
| Sobrecorrente | Sobrecarga, curto-circuito, demanda de aceleração | Alarme, limitação de corrente ou desarme |
| Sobretensão | Regeneração ou perturbação de fornecimento | Desarme, controle de desaceleração ou outra ação de proteção |
| Subtensão | Queda ou interrupção no fornecimento | Alarme, parada controlada ou desarme |
| Supertemperatura | Alta carga, alta temperatura ambiente, falha de resfriamento | Alarme ou disparo de proteção |
| Sobrecarga do motor | Carga excessiva sustentada do motor | Proteção térmica ou viagem |
| Falha de saída | Cabo do motor ou falha do motor | Desligamento protetor |
As configurações de proteção precisam de dados corretos do motor
Os algoritmos de proteção geralmente dependem da corrente, potência, tensão, frequência, características térmicas ou limites operacionais configurados do motor.
Dados incorretos do motor podem, portanto, afetar o desempenho e o comportamento da proteção.
A proteção externa continua necessária
As funções de proteção interna de um inversor não eliminam a necessidade de disjuntores, fusíveis, seccionadores, aterramento e práticas de instalação a montante adequadamente selecionados.
Todo o sistema elétrico necessita de proteção coordenada.
Desligamento seguro
A segurança no nível da máquina pode exigir remoção controlada de torque, entradas de segurança, circuitos de parada de emergência, intertravamentos ou funções dedicadas com classificação de segurança.
A segurança deve ser projetada em torno da avaliação de risco do maquinário, em vez de depender apenas de uma entrada padrão de partida/parada.
Como o ambiente de instalação e o design do gabinete afetam a seleção?
O desempenho elétrico depende parcialmente de como o inversor está instalado. O mesmo inversor pode se comportar de maneira diferente em um gabinete pequeno e vedado e em um painel de controle bem ventilado.
Temperatura ambiente
Os semicondutores de potência geram calor e a temperatura ambiente determina a eficácia com que o inversor pode dissipá-lo.
A alta temperatura ambiente pode exigir redução de corrente ou resfriamento adicional, dependendo da especificação do produto.
Ventilação
O fluxo de ar do gabinete deve permitir que o calor se afaste do inversor. Aberturas de ventilação bloqueadas, capacidade inadequada do ventilador ou má disposição do gabinete podem aumentar a temperatura interna.
Folga de montagem
Os inversores exigem espaço definido em torno das aberturas de ventilação e das superfícies geradoras de calor. As distâncias exatas dependem do design do produto.
Altitude
Em altitudes mais elevadas, a densidade do ar diminui, o que pode afetar o desempenho do resfriamento. Algumas instalações de inversores exigem redução de capacidade acima das elevações especificadas.
Poeira e contaminação
Os ambientes industriais podem conter poeira condutora, fibras têxteis, névoa de óleo, umidade ou contaminantes químicos. Os requisitos de proteção e manutenção do gabinete devem refletir as condições do local.
| Condição de instalação | Efeito Potencial | Resposta de projeto |
|---|---|---|
| Alta temperatura ambiente | Margem de resfriamento reduzida | Avaliação térmica e possível redução |
| Fluxo de ar restrito | Acúmulo de calor | Melhore a ventilação do gabinete |
| Alta altitude | Capacidade reduzida de resfriamento de ar | Siga os requisitos de desclassificação relacionados à altitude |
| Pó | Contaminação de caminhos de resfriamento | Gabinete adequado e plano de manutenção |
| Umidade | Risco elétrico e de corrosão | Proteção ambiental adequada |
| Alta frequência de comutação | Perdas adicionais e EMI | Parâmetro correto e design do cabo |
Considerações de EMC
A comutação de alta frequência cria emissões eletromagnéticas. Cabos do motor, aterramento, blindagem, filtros e construção do gabinete podem influenciar a compatibilidade eletromagnética.
Cabos longos do motor podem exigir consideração especial porque a capacitância do cabo pode afetar o circuito de saída.
Comprimento do cabo do motor
O comprimento máximo permitido do cabo do motor depende do projeto do inversor, das características de comutação, do isolamento do motor, da construção do cabo e de qualquer filtro ou reator de saída.
Essas informações devem ser verificadas na documentação do produto antes da instalação.
Dissipação de calor dentro do gabinete
É importante levar em conta o calor gerado não apenas pelo inversor, mas também por contatores, fontes de alimentação, resistores de frenagem, CLPs, transformadores e outros componentes.
A carga térmica total determina se o gabinete necessita de ventiladores, ar condicionado ou outra estratégia de resfriamento.
Espaçamento elétrico e fiação
A fiação de alimentação e a fiação de controle devem ser roteadas adequadamente. Separar a comunicação sensível e a fiação analógica dos caminhos de comutação de alta corrente pode reduzir a interferência.
Como deve ser gerenciada a energia de frenagem, regeneração e desaceleração?
Quando um motor elétrico desacelera, o sistema rotativo não perde instantaneamente sua energia cinética. Essa energia tem que ir para algum lugar. Dependendo da arquitetura do inversor, ele pode ser dissipado como calor ou devolvido à rede elétrica.
De onde vem a energia regenerativa
A regeneração geralmente ocorre quando a carga aciona o motor mais rápido do que a velocidade elétrica comandada. A desaceleração de alta inércia e o abaixamento de cargas são exemplos típicos.
O motor então se comporta temporariamente como um gerador, enviando energia elétrica de volta para o link CC do inversor.
Aumento de tensão do barramento CC
Sem um caminho adequado de gerenciamento de energia, a energia regenerativa aumenta a tensão do barramento CC. Se a tensão exceder o limite operacional do inversor, poderá ocorrer um desarme por sobretensão.
Resistor de frenagem
Um resistor de frenagem fornece um caminho controlado para a energia regenerada. O circuito de frenagem coloca o resistor em operação quando a tensão do barramento CC atinge o limite relevante.
Frenagem regenerativa
Os sistemas de acionamento regenerativo podem retornar energia para a fonte CA. Isto é útil onde a regeneração ocorre frequentemente ou onde a energia de travagem representa uma parte substancial do funcionamento da máquina.
| Método de gestão de energia | Princípio Básico | Condição típica de aplicação |
|---|---|---|
| Rampa de desaceleração longa | Reduz a energia regenerativa estendendo o tempo de parada | Máquinas que podem tolerar paradas mais lentas |
| Resistor de frenagem | Converte energia regenerativa em calor | Desaceleração repetida ou rápida |
| Unidade regenerativa | Retorna energia para fonte AC | Operação regenerativa frequente ou substancial |
| Freio mecânico | Usa atrito físico para parar ou segurar a carga | Talhas, suporte de segurança, condições de carga estacionária |
Aplicações de elevação
Talhas e sistemas de elevação requerem atenção especial porque uma carga suspensa pode acionar o motor durante a descida. A regeneração elétrica e a retenção mecânica são considerações separadas.
Um freio mecânico pode ser necessário para segurar a carga quando o motor estiver parado.
Máquinas de alta inércia
Centrífugas, grandes ventiladores, rolos e equipamentos acionados por volante podem armazenar energia mecânica significativa.
A tentativa de parar esse sistema rapidamente pode exceder a capacidade de frenagem do inversor, a menos que um sistema de gerenciamento de energia adequado seja instalado.
Projeto térmico do resistor de freio
Os resistores de frenagem podem aquecer durante a operação e necessitam de ventilação adequada e separação física dos componentes sensíveis ao calor.
O ciclo de trabalho do resistor deve ser calculado a partir do padrão operacional real da máquina.
Quais aplicações industriais podem usar inversores de velocidade variável?
Os inversores de frequência variável são usados em muitos setores industriais porque máquinas diferentes exigem velocidade e torque controlados do motor.
Controle de velocidade, aceleração controlada, controle de direção e coordenação com máquinas a montante ou a jusante.
Velocidade ajustável do motor para controle de fluxo de processo, gerenciamento de pressão e partida suave.
Controle de fluxo de ar de velocidade variável e aceleração suave para sistemas de ventilação e processo.
Velocidade controlada, aceleração repetível, comunicação com CLPs e coordenação entre seções da máquina.
Controle start-stop, movimento sincronizado, frenagem e gerenciamento preciso da velocidade do transportador.
Controle de velocidade e torque para misturadores, rolos, extrusoras, equipamentos de bobinagem e máquinas industriais similares.
Sistemas transportadores
Os transportadores freqüentemente exigem aceleração e desaceleração suaves. Mudanças repentinas de torque podem causar deslizamento da correia, instabilidade do produto, choque mecânico ou desgaste desnecessário.
Quando vários transportadores operam juntos, as referências de velocidade podem ser coordenadas através do PLC ou da rede.
Bombas
As aplicações de bombas geralmente exigem variação de velocidade de acordo com as condições do processo. Um inversor pode receber uma referência de um sensor de pressão, controlador de fluxo ou PLC e ajustar a velocidade do motor de acordo.
A seleção ainda requer atenção ao tipo de bomba e ao comportamento da carga porque nem todas as bombas possuem características de torque idênticas.
Fãs
Os ventiladores podem ter características de torque fortemente dependentes da velocidade. O controle de velocidade variável pode, portanto, fornecer um método flexível de ajuste do fluxo de ar.
As aplicações de motores de ventiladores também devem considerar a velocidade mínima, o resfriamento do motor e a faixa operacional do ventilador conectado.
Máquinas de embalagem
O equipamento de embalagem pode incluir vários motores operando em coordenação. Os inversores podem precisar de resposta rápida, controle de velocidade repetível, comunicação com o controlador da máquina e perfis de aceleração precisos.
Sistemas de enrolamento e desenrolamento
As máquinas de enrolamento podem exigir controle coordenado de velocidade e torque à medida que o diâmetro do rolo muda. O controle de tensão pode envolver sensores de feedback e estratégias de controle mais avançadas.
Misturadores e agitadores
Os misturadores podem apresentar demandas de torque variáveis conforme a viscosidade do produto e as condições do processo variam. Alto torque de partida e capacidade de sobrecarga podem, portanto, ser critérios de seleção significativos.
Máquinas-ferramentas
As máquinas-ferramentas podem dar maior ênfase à resposta dinâmica e à precisão da velocidade. A tecnologia de acionamento pode precisar ser integrada a arquiteturas de controle de movimento mais sofisticadas.
| Aplicativo | Requisito típico de unidade | Detalhe importante da seleção |
|---|---|---|
| Transportador | Aceleração e velocidade controladas | Torque de partida e frenagem |
| Bombear | Velocidade variável | Fluxo, pressão, resfriamento do motor |
| Fã | Velocidade variável | Curva de carga e velocidade mínima |
| Máquina de embalagem | Controle rápido e repetível | Comunicação e resposta do PLC |
| Misturador | Alta capacidade de partida e sobrecarga | Perfil de torque e variação do processo |
| Máquina de enrolamento | Coordenação de velocidade e torque | Arquitetura de feedback e controle de tensão |
Essas aplicações demonstram por que não se pode presumir que a mesma classificação do inversor se adapte a todas as máquinas. O inversor precisa ser compatível com a carga mecânica, estratégia de controle e ciclo operacional.
Que erros comuns de seleção os engenheiros devem evitar?
Os erros mais comuns na seleção do inversor ocorrem quando o engenheiro olha para a potência nominal do motor e para aí. Uma seleção tecnicamente correta requer uma revisão mais ampla.
- Dimensionamento apenas por kW:Os requisitos de corrente do motor e de sobrecarga da aplicação podem ser mais importantes que a potência nominal.
- Ignorando o torque de carga:Uma carga de torque constante pode exigir uma seleção de inversor diferente de uma carga de torque variável.
- Ignorando as condições iniciais:Cargas pesadas de inicialização podem exigir capacidade de corrente adicional.
- Ignorando a frenagem:Cargas de alta inércia ou redução podem criar energia regenerativa significativa.
- Ignorando a temperatura ambiente:Altas temperaturas podem exigir desclassificação do inversor.
- Ignorando o comprimento do cabo do motor:Cabos longos podem afetar a tensão de isolamento e o comportamento eletromagnético.
- Escolhendo a interface de comunicação errada:O drive deve corresponder ao PLC e à arquitetura de rede.
- Ignorando o resfriamento do motor:Alto torque contínuo em baixa velocidade pode causar superaquecimento do motor.
- Usando parâmetros de motor incorretos:Dados de comissionamento inadequados podem afetar o controle e a proteção.
- Ignorando a compatibilidade de substituição:Um inversor fisicamente semelhante pode não ter terminais, dimensões, funções de software ou estruturas de parâmetros equivalentes.
O problema apenas de energia
Dois motores com a mesma potência podem ter correntes nominais e características de torque diferentes. O inversor deve, portanto, ser selecionado usando a placa de identificação do motor e o perfil de carga real.
O erro do torque constante
Um transportador, misturador ou extrusora pode exigir alto torque em toda a faixa de velocidade. A seleção de um inversor destinado principalmente a cargas de torque variável pode não fornecer o desempenho de sobrecarga necessário.
O problema da frenagem tardia
Se uma máquina necessitar de desaceleração rápida, os requisitos de frenagem deverão ser calculados antes do acionamento ser encomendado. Adicionar hardware de frenagem posteriormente pode criar problemas no painel e no layout térmico.
O problema da reflexão tardia
O resfriamento do inversor e do motor está conectado, mas não é idêntico. Um inversor pode operar dentro de seus próprios limites térmicos enquanto o motor superaquece em baixa velocidade porque seu ventilador montado no eixo está girando muito lentamente.
O problema de incompatibilidade de comunicação
Uma máquina pode usar uma rede industrial específica. Escolher uma unidade sem confirmar a opção de comunicação necessária pode forçar alterações desnecessárias de hardware posteriormente.
O problema de substituição igual a equivalente
Ao substituir um inversor antigo, a nova unidade não deve ser selecionada apenas a partir da potência nominal antiga. Os engenheiros devem comparar classe de tensão, corrente, modo de controle, terminais, dimensões, método de frenagem, comunicação, funções de segurança, software e compatibilidade do motor.
Como os sistemas existentes devem ser substituídos ou adaptados?
Substituir um inversor em uma máquina existente requer mais do que comparar dois números de catálogo. O novo inversor deve ser integrado à arquitetura elétrica, mecânica, de controle e de segurança existente.
Confirme o motor existente
Comece verificando a placa de identificação do motor e as condições reais de operação. Os motores podem ter sido substituídos durante a vida útil da máquina, portanto o motor instalado deve ser verificado em vez de depender inteiramente de documentação antiga.
Registre os parâmetros existentes
Parâmetros importantes podem incluir tensão do motor, corrente, frequência, velocidade, tempo de aceleração, tempo de desaceleração, frequência mínima, frequência máxima, modo de controle e configurações de proteção.
Verifique as dimensões físicas
Um inversor de substituição com a classificação elétrica correta ainda pode falhar na modernização porque o espaço do gabinete é diferente.
Os orifícios de montagem, a entrada do cabo, a ventilação, a posição dos terminais e a dissipação de calor devem ser verificados antes da remoção da unidade existente.
Verifique a fiação de entrada e saída
Confirme a disposição da alimentação de entrada, terminais do motor, fiação de controle, contatos de relé, sinais analógicos, sinais digitais e cabos de comunicação.
Verifique a comunicação
Se o inversor existente se comunicar com um CLP ou sistema supervisório, identifique o protocolo e o mapa de dados necessário antes da substituição.
Revise as funções de segurança
Os drives modernos podem oferecer funções relacionadas à segurança que o drive original não possuía. A modernização deverá avaliar como as novas funções de segurança interagem com a arquitetura de segurança da máquina.
| Área de Retrofit | O que verificar | Possível problema se ignorado |
|---|---|---|
| Motor | Placa de identificação e dados operacionais | Configurações incorretas de corrente ou controle |
| Gabinete | Dimensões e ventilação | Problemas de montagem ou superaquecimento |
| Fiação | Terminais de alimentação e controle | Atrasos na religação ou conexões incorretas |
| Comunicação | Protocolo, endereçamento, mapeamento de dados | Falha na integração do PLC |
| Frenagem | Resistor, transistor de frenagem, tempo de parada | Sobretensão durante a desaceleração |
| Segurança | Funções de parada de emergência e torque seguro | Arquitetura de segurança incompatível |
Conversão de parâmetros
Diferentes famílias de inversores organizam os parâmetros de maneira diferente. Mesmo quando o produto de substituição oferece as mesmas configurações funcionais, os números e nomes dos parâmetros podem ser diferentes.
Uma lista estruturada de conversão de parâmetros pode reduzir o tempo de comissionamento e evitar a omissão acidental de configurações importantes.
Autoajuste do motor
Após a instalação, pode ser necessária uma rotina de autoajuste ou identificação do motor, dependendo do modo de controle selecionado.
O motor deve estar em condições adequadas antes do início do procedimento.
Sequência de teste após substituição
- Verifique a fiação:Verifique a alimentação de entrada, as conexões do motor, a fiação de controle, o aterramento e as conexões de comunicação.
- Insira os dados do motor:Combine os valores configurados com a placa de identificação real do motor.
- Verifique o modo de controle:Confirme a estratégia operacional exigida pela máquina.
- Teste em baixa velocidade:Confirme a direção, a corrente, a vibração e o comportamento mecânico básico.
- Aceleração de teste:Verifique a resposta de rampa e torque sob carga representativa.
- Desaceleração de teste:Confirme o comportamento do barramento CC e o desempenho da frenagem.
- Comunicação de teste:Verifique comandos PLC, feedback de status, alarmes e dados de rede.
- Verifique a proteção:Verifique os limites configurados e as respostas a falhas de acordo com o procedimento de comissionamento.
O que uma especificação de inversor profissional deve incluir?
Uma especificação profissional fornece ao fornecedor e à equipe de engenharia informações suficientes para identificar a configuração correta do produto sem depender de suposições.
| Área de Especificação | Informações para definir | Por que é importante |
|---|---|---|
| Aplicativo | Transportador, bomba, ventilador, misturador, embalagem, máquina-ferramenta, etc. | Determina características de controle e carga |
| Tipo de motor | Indução, ímã permanente, síncrono ou tipo definido | Determina a compatibilidade do controle |
| Tensão do motor | Tensão nominal do motor | Garante compatibilidade elétrica |
| Corrente do motor | Corrente nominal em amperes | Suporta dimensionamento preciso da unidade |
| Potência do motor | kW ou HP nominal | Fornece uma referência básica de dimensionamento |
| Faixa de velocidade | Velocidade operacional mínima, normal e máxima | Determina os requisitos de controle |
| Sobrecarga | Corrente e duração de sobrecarga necessária | Adapta a capacidade de acionamento ao serviço da máquina |
| Frenagem | Tempo de parada, inércia, resistor ou requisitos regenerativos | Determina a arquitetura de gerenciamento de energia |
| Comunicação | Protocolo PLC e dados necessários | Garante a integração da automação |
| Ambiente | Temperatura, altitude, umidade, poeira | Determina a adequação da instalação |
| Gabinete | Dimensões disponíveis e método de resfriamento | Confirma a instalação física |
| Segurança | Funções e interfaces de segurança necessárias | Alinha as funções de acionamento com a segurança da máquina |
Comece com a aplicação da máquina
Identifique o que o motor está acionando e descreva a carga mecânica. A mesma classificação de motor pode servir aplicações radicalmente diferentes.
Forneça informações completas da placa de identificação do motor
Inclua tensão do motor, corrente, frequência, velocidade nominal, potência, arranjo de conexão e tipo de motor, sempre que disponível.
Defina a faixa operacional
Indique a velocidade mínima, velocidade normal, velocidade máxima, frequência de partida, frequência de parada e a quantidade de tempo que a máquina gasta em diferentes pontos de operação.
Definir sobrecarga e pico de torque
Se a máquina tiver partidas pesadas, cargas de impacto ou curtos períodos de torque elevado, essas condições deverão ser declaradas claramente.
Definir frenagem
Especifique o tempo de parada desejado, a inércia da carga, a frequência de frenagem e se a aplicação requer um resistor, sistema regenerativo ou freio mecânico.
Definir arquitetura de controle
Indique se a máquina utiliza controles locais, E/S digitais, referências analógicas, comunicação PLC, Ethernet industrial ou uma plataforma de movimento de nível superior.
Definir condições ambientais
A temperatura ambiente, a temperatura do gabinete, a umidade, a altitude, a poeira e outros fatores ambientais podem afetar a faixa operacional permitida.
Definir restrições físicas
Para instalação em painel, forneça largura, altura, profundidade, roteamento de cabos, espaço de ventilação e limitações de furos de montagem disponíveis.
A identificação do modelo é especialmente importante para produtos industriais de marca
Ao adquirir um inversor de marca estabelecida, o código exato do modelo é importante. Pequenas alterações em um sufixo de modelo podem corresponder a diferentes classes de tensão, classificações, opções, interfaces de comunicação ou gerações de hardware.
Os compradores devem, portanto, fornecer a placa de identificação completa ou o código do produto existente ao substituir uma unidade instalada.
- Identifique a máquina:Defina o equipamento acionado, o ciclo operacional e os requisitos do processo.
- Registre os dados do motor:Confirme potência, corrente, tensão, frequência, velocidade e tipo de motor.
- Defina o comportamento de carga:Identifique torque constante, torque variável, alta inércia ou outras características de carga.
- Defina controle:Especifique a faixa de velocidade, o modo de controle, o feedback e os requisitos de resposta.
- Defina frenagem:Estabeleça o tempo de desaceleração e as condições regenerativas.
- Defina comunicação:Identifique o protocolo PLC, a interface e os dados de status necessários.
- Ambiente de revisão:Confirme a temperatura, altitude, poeira, umidade e condições de resfriamento.
- Revise a aptidão física:Confirme as dimensões do inversor, montagem, terminais e acesso aos cabos.
- Confirme o modelo:Verifique o número completo da peça, classe de tensão, classificação de corrente e opções disponíveis.
- Planeje o comissionamento:Prepare parâmetros do motor, lógica de controle, procedimentos de teste e configurações de backup.
O que um comprador deve fornecer ao solicitar uma cotação de fornecedor?
- Placa de identificação completa do motor:Inclui potência, tensão, corrente, frequência e velocidade.
- Modelo de inversor existente:Forneça o número completo do modelo para aplicações de substituição.
- Descrição da máquina:Explique a aplicação e as características da carga.
- Fornecimento de entrada:Estado de tensão de alimentação, fase e frequência.
- Requisito de controle:Especifique requisitos de controle local, E/S, analógicos ou de comunicação.
- Condição de frenagem:Indique se é necessária uma parada rápida ou operação regenerativa.
- Condição de instalação:Forneça dimensões do gabinete e informações ambientais quando relevante.
Este nível de informação torna mais fácil para um fornecedor identificar um produto tecnicamente compatível, em vez de confiar numa recomendação genérica de gama de potência.
Para projetos de substituição e fornecimento, a identificação precisa do modelo é particularmente valiosa porque os produtos de automação industrial de marca estão frequentemente disponíveis em diversas variantes estreitamente relacionadas.
Perguntas frequentes
Qual é a principal função de um inversor Lenze?
Sua função principal é regular a operação do motor, controlando as condições de saída elétrica, como frequência e tensão. Dependendo da família específica de produtos, o inversor também pode fornecer controle de rampa, controle de torque, funções de frenagem, diagnóstico, comunicação e integração de automação.
Um inversor pode controlar a velocidade do motor?
Sim. Ajustando a frequência de saída e a tensão correspondente de acordo com a estratégia de controle selecionada, um inversor de CA pode regular a velocidade do motor dentro de sua faixa operacional especificada.
Um inversor deve ser selecionado de acordo com a potência ou corrente do motor?
Ambos são importantes, mas a corrente nominal do motor é especialmente importante porque os estágios de saída do inversor são projetados em torno da capacidade de corrente. O requisito de sobrecarga da aplicação também deve ser considerado porque máquinas com a mesma potência de motor podem impor demandas muito diferentes ao inversor.
O que é controle V/f?
O controle V/f mantém uma relação definida entre a tensão de saída e a frequência. É um método de controle relativamente simples e pode ser adequado para aplicações onde o controle básico de velocidade é suficiente.
O que é controle vetorial sem sensor?
O controle vetorial sem sensor estima o comportamento do motor e regula o fluxo e o torque sem exigir um codificador de velocidade físico em muitas aplicações. Ele pode fornecer melhor desempenho dinâmico e de baixa velocidade em comparação com o controle V/f básico.
Quando o feedback do codificador é útil?
O feedback do encoder pode ser útil quando a máquina requer uma regulação de velocidade mais rigorosa, uma resposta dinâmica melhorada ou um controle baseado em feedback. A necessidade depende da aplicação e dos recursos da família de unidades selecionada.
O que faz com que um inversor desarme por sobretensão durante a parada?
A desaceleração rápida de uma carga de alta inércia pode retornar energia do motor para o barramento CC do inversor, fazendo com que a tensão do barramento CC aumente. Uma rampa de desaceleração mais longa, um resistor de frenagem, um sistema regenerativo ou outro método de frenagem apropriado podem ser necessários dependendo da aplicação.
Toda aplicação precisa de um resistor de frenagem?
Não. A necessidade depende da inércia da carga, tempo de parada, ciclo operacional, velocidade e energia regenerativa. Aplicações de baixa inércia com desaceleração lenta podem não exigir um, enquanto máquinas de alta inércia ou paradas frequentes podem exigir hardware de frenagem.
Um inversor pode controlar uma bomba?
Sim. Acionamentos de velocidade variável são comumente usados com bombas para ajustar a velocidade do motor de acordo com os requisitos do processo. A estratégia de controle exata deve considerar o tipo de bomba, as condições de vazão, a velocidade mínima, o resfriamento do motor e o sistema de controle do processo.
Um inversor pode controlar um transportador?
Sim. As aplicações de transportadores geralmente usam acionamentos para controle de velocidade, aceleração suave, parada controlada, operação para frente e para trás e coordenação com outras seções da máquina.
Por que a corrente do motor é importante na escolha de um inversor?
Os componentes de saída do inversor são projetados para níveis de corrente específicos. Dois motores com a mesma potência nominal podem ter correntes nominais diferentes, portanto, o inversor deve corresponder à corrente real da placa de identificação do motor e aos requisitos de sobrecarga da aplicação.
Um inversor pode operar um motor continuamente em baixa velocidade?
Depende do motor e da aplicação. Um motor auto-resfriado padrão pode perder capacidade de refrigeração em baixa velocidade. Se for necessário um alto torque continuamente em baixa velocidade, um ventilador de resfriamento independente ou outro arranjo de resfriamento do motor poderá ser necessário.
Como um inversor se comunica com um PLC?
Dependendo do produto e da configuração, a comunicação pode usar E/S digital, sinais analógicos, redes fieldbus ou Ethernet industrial. O inversor pode trocar comandos, informações de status, valores operacionais, alarmes e dados de diagnóstico com o PLC.
Um drive pode ser conectado a uma IHM?
Sim. Uma IHM pode exibir parâmetros do inversor, estados operacionais, alarmes e valores de processo selecionados. Também pode fornecer parâmetros autorizados e funções de comando dependendo da arquitetura de automação.
Que condições ambientais devem ser verificadas?
Condições importantes incluem temperatura ambiente, temperatura do gabinete, altitude, umidade, poeira, névoa de óleo, vibração, ventilação e outras contaminações. Esses fatores podem influenciar a capacidade do inversor e a adequação da instalação.
Por que o comprimento do cabo do motor é importante?
Cabos de motor longos aumentam a capacitância do cabo e podem influenciar o comportamento da forma de onda de saída e a tensão de isolamento. O comprimento permitido do cabo deve ser verificado em relação à documentação técnica do inversor e a quaisquer filtros ou reatores de saída necessários.
Um inversor diferente pode substituir um inversor Lenze existente?
Uma substituição por outra família de produtos pode ser possível, mas deve ser tratada como uma substituição de engenharia e não como uma suposição direta de equivalência. Tensão, corrente, modo de controle, frenagem, dimensões, terminais, comunicação, software, funções de segurança e compatibilidade do motor precisam ser comparados.
O que deve ser verificado ao substituir uma unidade existente?
Verifique o número completo do modelo existente, dados do motor, tensão de alimentação, corrente nominal, dimensões do gabinete, terminais, sistema de freio, fiação de controle, comunicação PLC, interfaces de segurança, comprimento do cabo e configurações de parâmetros existentes.
O que é capacidade de sobrecarga em um inversor?
A capacidade de sobrecarga indica quanta corrente o inversor pode fornecer acima de sua classificação contínua por um período definido. A especificação exata de sobrecarga varia de acordo com o produto e a categoria de aplicação, portanto, a operação exigida da máquina deve ser comparada com a classificação do fabricante.
Por que um inversor pode superaquecer mesmo quando o motor não está totalmente carregado?
A temperatura do inversor depende das perdas de chaveamento, temperatura ambiente, ventilação do gabinete, frequência portadora, espaçamento de instalação e outras condições. Um inversor pode operar próximo a um limite térmico devido ao resfriamento insuficiente, mesmo quando a carga do motor é moderada.
O mesmo acionamento pode ser usado para bombas e transportadores?
Possivelmente, se o inversor suportar ambas as aplicações e as classificações forem apropriadas. No entanto, a estratégia de controle, os requisitos de sobrecarga, a frenagem e as características da carga podem diferir substancialmente entre uma bomba e um transportador, portanto a configuração exata deve ser verificada.
Que informações um fornecedor deve receber para correspondência de produtos?
Informações úteis incluem o modelo completo do inversor, dados da placa de identificação do motor, tensão de alimentação, tipo de aplicação, faixa de velocidade necessária, condição de sobrecarga, requisitos de frenagem, protocolo de comunicação, dimensões do gabinete e ambiente de instalação.
Um fornecedor de drives é o mesmo que um fabricante de drives?
Não. Um fornecedor ou distribuidor pode adquirir, identificar, combinar e fornecer unidades industriais de marca sem ser o fabricante original. Para projetos de aquisição, a capacidade do fornecedor de identificar o modelo e a configuração corretos é particularmente importante.
Como uma melhor seleção de inversores pode melhorar o controle de motores industriais?
O controle de motores industriais funciona melhor quando o inversor é tratado como parte de toda a máquina, e não como um componente elétrico isolado. O motor, a carga mecânica, a arquitetura de controle, o sistema de frenagem, o gabinete, o PLC, a rede de comunicação e os dispositivos de proteção influenciam a configuração necessária.
O primeiro passo é entender a máquina. Um transportador, uma bomba, um ventilador, um misturador, uma máquina de embalagem, um sistema de enrolamento e uma máquina-ferramenta podem exigir comportamentos diferentes do motor, mesmo quando seus motores têm classificações de potência nominal semelhantes.
Os dados do motor fornecem a base elétrica. Tensão nominal, corrente, frequência, velocidade, tipo de motor e conexão devem ser conhecidos. As características de carga então adicionam a próxima camada: torque inicial, torque contínuo, inércia, aceleração, desaceleração, faixa de velocidade e sobrecarga.
O método de controle deve ser selecionado a partir desses requisitos. O controle V/f básico pode ser suficiente para aplicações simples, enquanto o controle vetorial sem sensor ou de malha fechada pode fornecer melhor desempenho de torque e velocidade quando a máquina exigir.
A travagem requer atenção especial. Máquinas e sistemas de elevação de alta inércia podem regenerar energia significativa durante a desaceleração. A solução correta pode envolver uma rampa de parada mais longa, um resistor de frenagem, um sistema regenerativo ou um freio mecânico, dependendo da aplicação.
A comunicação também se tornou uma parte central da integração da unidade industrial moderna. E/S digital, sinais analógicos, redes fieldbus e Ethernet industrial podem conectar o inversor a um PLC e a um sistema de automação mais amplo. O protocolo correto e o mapeamento de dados devem, portanto, ser definidos antes da aquisição.
O design ambiental é igualmente importante. A temperatura ambiente, a ventilação do gabinete, a altitude, a poeira, a umidade, o comprimento do cabo do motor, a EMC e as restrições físicas de montagem podem afetar a operação bem-sucedida.
Para trabalhos de aquisição e substituição, a identificação do modelo merece atenção especial. Um inversor industrial de marca pode ser oferecido em diversas versões estreitamente relacionadas com diferentes classes de tensão, capacidades de corrente, interfaces, dimensões ou opções. O código completo do modelo deve, portanto, ser verificado antes do produto ser selecionado.
Ao adquirir umLenze-inversorsolução, a abordagem de aquisição mais forte é corresponder primeiro ao modelo exato e aos requisitos da aplicação e, em seguida, verificar a compatibilidade do motor, funções de controle, comunicação, frenagem, condições de instalação e documentação.
Precisa de ajuda para combinar uma unidade Lenze com sua aplicação?
Mao Huifornece produtos de automação industrial de marca e oferece suporte à identificação de modelos, correspondência de aplicações, fornecimento de reposição, verificações de especificações técnicas e revisão de configuração para projetos de controle de motores. Para detalhes do produto e requisitos de aplicação,Contate-nos.