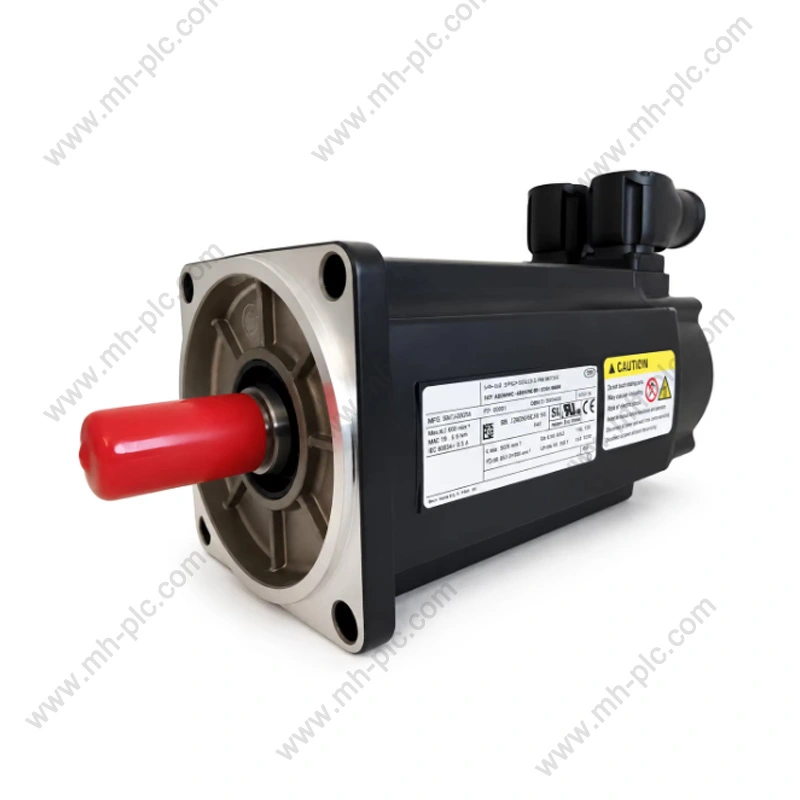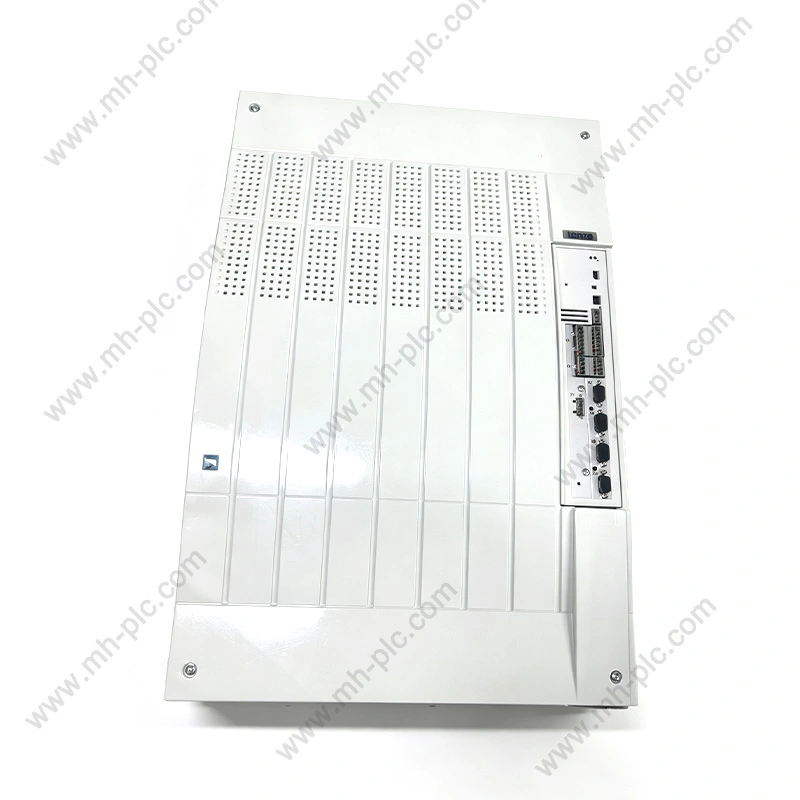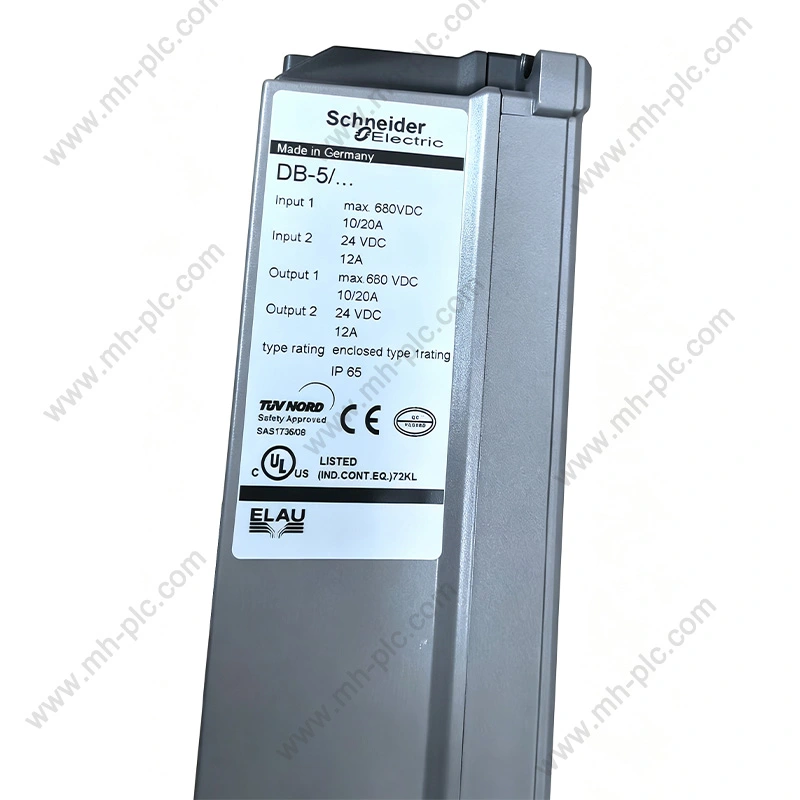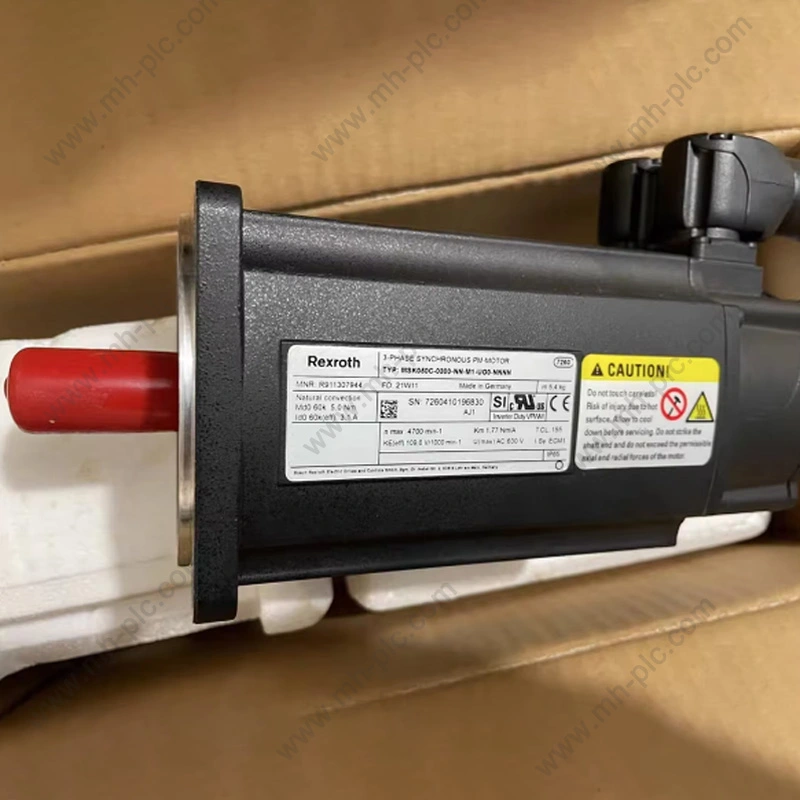
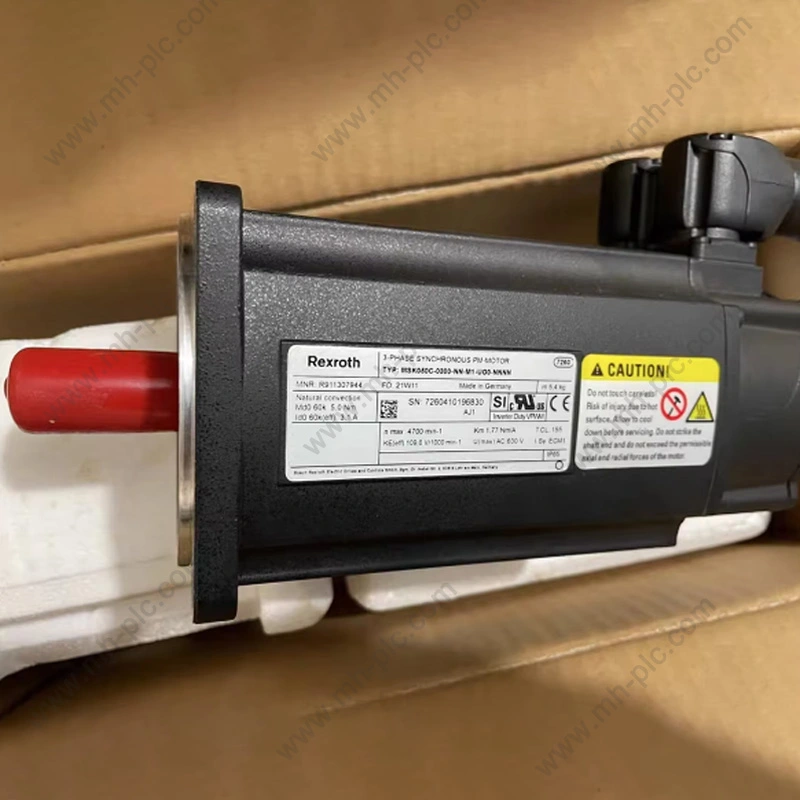
Servo Rexrothos produtos são comumente considerados para máquinas industriais que exigem velocidade controlada, posicionamento repetível, desempenho de torque responsivo e movimento coordenado. Para compradores internacionais, entretanto, selecionar o produto certo não é simplesmente uma questão de escolher um servo motor com potência adequada. A aplicação completa também pode depender do torque contínuo e de pico, da velocidade de operação, do tipo de feedback, do freio de retenção, das dimensões mecânicas, da compatibilidade do controlador, da interface de comunicação e da relação entre o motor e seu sistema de acionamento correspondente. As gerações de produtos também podem diferir em detalhes mecânicos e elétricos, tornando o número exato do modelo especialmente importante para projetos de substituição e manutenção.
Índice
Clique em qualquer tópico para ir diretamente para a seção.
- 1. Por que a seleção do servo está intimamente ligada à máquina?
- 2. Como um eixo servo cria movimento controlado?
- 3. Quais componentes precisam ser combinados?
- 4. Como o torque, a velocidade e a inércia moldam a seleção de produtos?
- 5. Por que o tipo de feedback é importante em aplicações servo?
- 6. Qual o papel dos servo-drives no desempenho do movimento?
- 7. Como os freios, conectores e interfaces mecânicas afetam a seleção?
- 8. Como as diferentes gerações de servoprodutos devem ser avaliadas?
- 9. Quais aplicações industriais precisam de movimento de alta resposta?
- 10. O que os compradores devem verificar antes de solicitar uma substituição?
- 11. Como um fornecedor pode ajudar no fornecimento baseado em modelo?
- 12. Que erros comuns de aquisição devem ser evitados?
- 13. Que informações uma especificação profissional deve incluir?
- 14. Perguntas frequentes
Por que a seleção do servo está intimamente ligada à máquina?
Um servo motor não opera isoladamente. A sua adequação é determinada pelo que a máquina lhe pede para fazer, pela rapidez com que deve responder, pela frequência com que acelera e desacelera e pela precisão com que deve seguir uma trajetória comandada.
Considere uma máquina de embalagem. Um eixo pode mover um produto para a posição, outro pode controlar um mecanismo de vedação e um terceiro pode sincronizar o movimento do material com o processo de corte. Cada eixo pode ter uma carga, faixa de velocidade, inércia e perfil de aceleração diferentes.
Uma máquina-ferramenta cria um conjunto diferente de requisitos. Seu eixo de alimentação pode precisar de posicionamento altamente repetível e movimento controlado durante um longo período de operação. Um robô pode priorizar mudanças rápidas de direção e movimentos multieixos coordenados. Um sistema de manuseio de materiais pode exigir aceleração rápida, parada controlada e operação confiável sob cargas úteis variáveis.
Esses exemplos mostram por que um produto servo deve ser selecionado a partir dos requisitos de movimento da máquina, e não apenas a partir de uma faixa de potência do catálogo.
Define velocidade, aceleração, desaceleração, distância percorrida, tempo de ciclo e frequência de movimento repetido.
Determina torque contínuo, pico de torque, inércia, atrito, cargas de gravidade e forças externas do processo.
Define a posição, velocidade, torque, repetibilidade e desempenho de acomodação necessários.
Requer correspondência entre motor, inversor, feedback, controlador, comunicação, conectores e interfaces mecânicas.
Por que a carga média não é suficiente
Muitas máquinas apresentam grandes diferenças entre as condições operacionais médias e de pico. Um eixo de posicionamento pode passar a maior parte do tempo segurando ou movendo-se lentamente, mas ainda assim exigir um torque substancial para uma aceleração rápida.
Da mesma forma, um eixo vertical pode ter uma carga gravitacional contínua mesmo quando sua velocidade média de deslocamento é baixa.
Por que o tempo de ciclo altera a seleção
Aceleração e desaceleração frequentes exigem mais do motor e do acionamento do que uma máquina que opera continuamente a uma velocidade estável.
O comportamento térmico do motor também depende do ciclo completo. O pico de torque repetido pode produzir uma condição térmica diferente de um evento de aceleração curto seguido por longos períodos de inatividade.
Por que a mecânica influencia o desempenho eletrônico
Um servocontrolador pode ser altamente responsivo, mas a precisão da máquina também é afetada pela folga, flexibilidade do acoplamento, estiramento da correia, precisão do parafuso, rigidez estrutural, condição do rolamento e alinhamento.
Por esta razão, uma boa seleção de servos deve ser acompanhada de avaliação mecânica.
Como um eixo servo cria movimento controlado?
Um servoeixo típico combina conversão de potência, controle em tempo real, feedback do motor e comandos em nível de máquina.
O controlador de movimento define o movimento alvo. O inversor converte o comando em corrente e tensão do motor. O motor cria torque. O dispositivo de feedback informa o movimento real. A malha de controle então compara o desempenho real com o comando e faz as correções.
Comando de posição
O controlador da máquina pode especificar uma posição ou trajetória alvo. Numa aplicação de indexação simples, o alvo pode ser uma posição fixa. Num sistema coordenado, o comando pode mudar continuamente de acordo com um perfil de movimento.
Controle de velocidade
O sistema pode usar o sinal de feedback para determinar a velocidade real. Se o motor desacelerar sob uma carga inesperada, o inversor poderá aumentar a corrente necessária de produção de torque para compensar.
Controle atual
O circuito de corrente opera a uma velocidade muito maior que o circuito de posição externo. Sua finalidade é regular a corrente do motor para que o torque possa ser controlado rapidamente.
Correção de posição
Quando a posição real difere da posição comandada, o sistema de controle determina a correção necessária. O ajuste adequado é necessário porque um sistema excessivamente agressivo pode criar oscilação, enquanto um sistema com resposta insuficiente pode aumentar o erro seguinte.
| Camada de controle | Objetivo Primário | Preocupação típica |
|---|---|---|
| Ciclo de posição | Rastreia a posição comandada | Precisão, seguindo erro, liquidação |
| Circuito de velocidade | Regula a velocidade do motor | Estabilidade de velocidade e resposta a perturbações |
| Ciclo atual | Controla a corrente e o torque do motor | Resposta dinâmica e limites atuais |
| Estágio de potência | Fornece energia elétrica ao motor | Tensão, corrente, comutação, comportamento térmico |
Por que o controle de malha fechada é importante
Sem feedback, o controlador não pode determinar diretamente se o motor realmente atingiu a posição ou velocidade comandada. O controle de malha fechada permite que o sistema detecte desvios e responda.
Isto é particularmente útil quando a carga da máquina muda durante a operação.
Por que o ajuste deve refletir a máquina
Um mecanismo rígido de acoplamento direto pode tolerar diferentes configurações de controle de um eixo flexível acionado por correia. Uma grande carga de inércia também se comporta de maneira diferente de um carro móvel leve.
O ajuste do servo deve, portanto, ser realizado após a configuração mecânica ser estabelecida.
Coordenação de movimento
Em uma máquina multieixos, cada circuito servo local controla seu próprio motor enquanto o controlador de movimento coordena a trajetória geral.
A qualidade da sincronização depende do desempenho do controlador, do tempo de comunicação, da resposta do inversor e da consistência mecânica entre os eixos.
Quais componentes precisam ser combinados?
Um servoeixo completo normalmente contém múltiplos componentes que devem funcionar como um conjunto coordenado.
Motor
O motor fornece torque mecânico. Parâmetros importantes incluem torque nominal, torque máximo, velocidade nominal, velocidade máxima, tipo de feedback, dimensões de montagem, dimensões do eixo e freio de retenção opcional.
Dirigir
O inversor controla a corrente do motor e recebe informações de feedback. Sua faixa de corrente, classe de tensão, funções de controle, interface do encoder, opções de comunicação e dimensões de instalação mecânica precisam corresponder ao motor e ao controlador.
Dispositivo de feedback
O codificador ou resolvedor informa ao inversor o que o motor está realmente fazendo. O inversor deve compreender a tecnologia de feedback e a interface elétrica.
Controlador de movimento
O controlador de movimento gera trajetórias e coordena eixos. Dependendo da máquina, pode ser um CLP com funções de movimento, controle CNC, controlador de robô ou outra plataforma de automação.
Transmissão mecânica
Caixas de engrenagens, acoplamentos, fusos de esferas, correias, cremalheiras, polias e outros mecanismos determinam como o movimento do motor é traduzido em movimento da máquina.
| Parte do sistema | Função principal | Ponto importante de compatibilidade |
|---|---|---|
| Servo motor | Produz torque mecânico | Torque, velocidade, feedback, montagem |
| Servo acionamento | Controla a saída elétrica | Classificações do motor, feedback, tensão, corrente |
| Codificador ou resolvedor | Fornece feedback de movimento | Interface, resolução, comunicação |
| Controlador de movimento | Gera comandos de movimento | Compatibilidade de rede e controle |
| Transmissão mecânica | Transfere o movimento para a máquina | Proporção, folga, rigidez, dimensões |
Emparelhamento motorizado
Servomotores e drives são frequentemente projetados como combinações compatíveis. Isto pode simplificar o comissionamento porque o inversor pode conter dados estabelecidos do motor e configurações de feedback compatíveis.
Para projetos de substituição, manter a relação motor-acionamento original pode ser especialmente útil quando o controlador da máquina e o sistema mecânico permanecem inalterados.
Comunicação controlador-drive
O controlador e o inversor precisam trocar comandos de movimento e informações de status. A arquitetura de comunicação necessária deve ser identificada antes da seleção do equipamento.
Por que os acessórios são importantes
Cabos de alimentação, cabos de realimentação, conectores, componentes de frenagem e acessórios de montagem podem influenciar uma instalação bem-sucedida.
Estas peças devem ser verificadas como parte da configuração completa, em vez de serem tratadas como extras não relacionados.
Como o torque, a velocidade e a inércia moldam a seleção de produtos?
O torque e a velocidade constituem a base da seleção do motor. A inércia, o tempo de aceleração e o ciclo de trabalho determinam se o motor selecionado pode executar o movimento necessário.
Torque contínuo
O torque contínuo representa o torque que pode ser fornecido durante a operação sustentada sob condições térmicas definidas.
Deve ser comparado com a porção contínua real do ciclo de trabalho da máquina.
Torque máximo
O pico de torque suporta eventos de curta duração, como aceleração, reversão rápida ou distúrbios de processo.
A duração do pico e a frequência com que ocorre são importantes.
Faixa de velocidade
O motor precisa operar dentro da faixa de velocidade exigida pela máquina. Uma velocidade máxima elevada só é útil quando a mecânica da máquina e o sistema de controle podem utilizá-la com segurança.
Inércia de carga
A inércia mede a resistência a mudanças na velocidade de rotação. Mais inércia requer mais torque ao acelerar ou desacelerar.
Se for utilizada uma caixa de engrenagens, a inércia da carga refletida no motor muda com a relação de transmissão.
Cargas gravitacionais
Os eixos verticais são um caso especial. A gravidade cria uma demanda persistente de torque e também pode exigir um freio de retenção.
| Parâmetro | Pergunta a ser feita | Por que é importante |
|---|---|---|
| Torque contínuo | Que torque é necessário durante o movimento sustentado? | Determina a adequação térmica |
| Torque máximo | Qual é o maior torque de curta duração? | Determina a capacidade de aceleração e perturbação |
| Velocidade | Quais são as velocidades operacionais mínimas e máximas? | Define a faixa de operação do motor |
| Inércia | Quanta massa rotativa deve ser acelerada? | Influencia o torque e o ajuste |
| Tempo de ciclo | Com que frequência o eixo repete seu movimento? | Influencia os requisitos térmicos e dinâmicos |
Por que o torque RMS pode ser importante
Para máquinas cíclicas, o motor não experimenta o mesmo torque continuamente. Ele pode acelerar com alto torque, viajar com torque moderado, desacelerar e depois permanecer em marcha lenta.
O torque RMS fornece uma representação útil da demanda térmica ao longo do ciclo.
Torque de aceleração
Uma relação mecânica simplificada é:
Torque de aceleração = Inércia × Aceleração angular
Esta relação ilustra por que uma máquina com alta inércia e aceleração agressiva pode necessitar de um pico substancial de torque do motor, mesmo que sua carga em estado estacionário seja relativamente modesta.
Taxa de transmissão
As caixas de engrenagens podem aumentar o torque de saída e, ao mesmo tempo, reduzir a inércia refletida no lado do motor. A seleção real deve, portanto, considerar tanto o motor quanto a transmissão mecânica.
Força de processo externa
Corte, prensagem, tensionamento, fixação, enrolamento e outras operações podem criar forças externas que aumentam a exigência de torque do motor.
- Defina o movimento:Estabeleça deslocamento, velocidade, aceleração, desaceleração e tempo de ciclo.
- Determine a carga:Identifique massa, inércia, atrito, gravidade e forças externas do processo.
- Revisão da transmissão:Registre a relação da caixa de engrenagens, o passo do parafuso, a relação da correia ou outras relações mecânicas.
- Calcular torque:Determine os requisitos contínuos, de aceleração e de pico.
- Verifique a velocidade:Verifique se a faixa operacional necessária está dentro da faixa especificada do motor.
- Revise o dever térmico:Avalie o ciclo repetitivo completo em vez de um ponto operacional.
Por que o tipo de feedback é importante em aplicações servo?
O feedback fornece as informações necessárias para fechar o circuito de controle de movimento. Diferentes tecnologias de feedback oferecem diferentes combinações de resolução, informações de posição, robustez e interface elétrica.
Codificadores incrementais
Os encoders incrementais geram sinais de pulso à medida que o eixo do motor gira. O sistema de controle usa esses pulsos para determinar o movimento e a direção.
Eles são apropriados para muitas aplicações onde um procedimento de referência é aceitável após a inicialização.
Codificadores absolutos
Encoders absolutos fornecem informações de posição definidas. Dependendo do projeto, isso pode permitir que o sistema identifique a posição do eixo mais diretamente após a restauração da energia.
Isto pode ser útil em máquinas onde as informações de posição são importantes imediatamente após a inicialização.
Feedback do resolvedor
Os resolvedores usam princípios eletromagnéticos para determinar a posição angular e podem ser adequados para ambientes exigentes onde a robustez é importante.
Resolução
A resolução de feedback indica com que precisão o movimento do eixo pode ser medido. Uma resolução mais alta pode proporcionar um melhor controle, mas não elimina automaticamente as imprecisões mecânicas.
| Tipo de feedback | Característica Básica | Consideração de seleção |
|---|---|---|
| Codificador incremental | Informações de movimento relativo baseadas em pulso | Posição de referência e interface |
| Codificador absoluto | Informações de posição do eixo definidas | Resolução e comunicação |
| Resolvedor | Feedback de posição eletromagnética | Robustez ambiental e interface |
Feedback e precisão de posicionamento
A precisão do posicionamento depende de mais do que a resolução do codificador. A folga mecânica, a flexibilidade do acoplamento, a precisão do parafuso esférico, a rigidez da estrutura, a expansão térmica e o ajuste do controlador podem contribuir para o erro final da máquina.
Roteamento de cabo de realimentação
Os cabos de realimentação operam próximos a cabos de alimentação e componentes eletrônicos de comutação em muitas máquinas. Blindagem, aterramento, integridade do conector e roteamento apropriado podem ajudar a preservar a qualidade do sinal.
Por que a compatibilidade de feedback é crítica durante a substituição
Um inversor existente pode ser configurado para uma tecnologia de feedback específica. Um motor de substituição com uma interface de encoder diferente pode, portanto, exigir um inversor ou opção de feedback diferente.
Qual o papel dos servo-drives no desempenho do movimento?
O servoacionamento é a interface de potência e controle entre o controlador da máquina e o motor. Ele determina a rapidez e a precisão com que o motor pode responder às alterações de comandos.
Conversão de energia
O inversor converte a energia elétrica recebida em corrente controlada do motor. A comutação de semicondutores cria a saída trifásica necessária de acordo com o algoritmo de controle.
Regulamentação atual
A regulação da corrente é fundamental para o controle do torque. A rápida resposta de corrente permite que o inversor reaja rapidamente quando a carga da máquina muda.
Processamento de feedback
O inversor interpreta os dados do codificador ou do resolvedor e combina essas informações com o movimento comandado para calcular as correções.
Proteção
Os inversores geralmente monitoram corrente, tensão, temperatura e outras condições operacionais internas. As respostas de proteção podem incluir alarmes, limitação de corrente, parada controlada ou desligamento, dependendo da falha.
Comunicação
O inversor pode se comunicar com o PLC, CNC, controlador de movimento, IHM ou sistema supervisório através de uma rede industrial específica.
| Função de acionamento | Propósito | Impacto do aplicativo |
|---|---|---|
| Controle atual | Regula a corrente do motor | Resposta de torque |
| Controle de velocidade | Mantém a velocidade comandada | Estabilidade de velocidade |
| Controle de posição | Rastreia a posição comandada | Precisão de posição e acomodação |
| Processamento de feedback | Lê o movimento real | Correção de circuito fechado |
| Proteção | Monitora as condições operacionais | Resposta a falhas e proteção de equipamentos |
| Comunicação | Troca dados de controle e diagnóstico | Integração de PLC e máquina |
Por que o tamanho da unidade difere de acordo com a aplicação
Um acionamento usado para um eixo de rotação contínua pode não ter os mesmos requisitos de um usado para indexação rápida.
Aceleração frequente e alto torque de pico podem exigir maior capacidade de corrente de curta duração.
Dados do inversor e do motor
O inversor pode exigir parâmetros específicos do motor para atingir o desempenho de controle pretendido.
Dados incorretos do motor podem resultar em controle de torque deficiente, corrente desnecessária ou comportamento de proteção incorreto.
Dirija as condições térmicas
A temperatura do gabinete, a folga de montagem, a frequência de comutação, a corrente de saída e a ventilação influenciam a temperatura do inversor.
O projeto de instalação deve, portanto, seguir os requisitos ambientais e térmicos especificados do inversor.
Como os freios, conectores e interfaces mecânicas afetam a seleção?
Muitos problemas de substituição ocorrem nas interfaces e não na classificação do motor central. Um motor pode corresponder ao torque e à velocidade necessários, mas ainda assim não se encaixa na máquina devido a diferenças de eixo, flange, conector ou freio.
Segurando o freio
Um freio de retenção pode manter uma posição estacionária do motor quando o torque elétrico é removido. Os eixos verticais frequentemente requerem esta função.
A tensão do freio, a fiação, o comportamento do disparo e a sequência do controlador devem ser verificados.
Dimensões do eixo
O diâmetro e o comprimento do eixo devem corresponder ao acoplamento, caixa de engrenagens, polia ou outra transmissão mecânica.
Dimensões do flange
A montagem do motor geralmente depende do padrão do flange, espaçamento dos parafusos, diâmetro piloto e dimensões gerais do motor.
Arranjo do conector
Os conectores de alimentação e feedback podem ser localizados de forma diferente entre famílias de modelos ou gerações de produtos. A orientação do conector também pode afetar o roteamento dos cabos e o layout do gabinete.
Arranjo de resfriamento
Alguns motores dependem de resfriamento natural, enquanto outros podem usar arranjos de resfriamento adicionais dependendo do design do produto.
| Interface | O que verificar | Por que é importante |
|---|---|---|
| Freio | Tipo e tensão do freio | Compatibilidade de retenção e controle |
| Haste | Diâmetro, comprimento, rasgo de chaveta quando aplicável | Acoplamento mecânico |
| Flange | Dimensões de montagem e piloto | Instalação física |
| Conector de alimentação | Tipo de conector e configuração de pinos | Instalação elétrica |
| Conector de feedback | Interface e fiação do codificador | Operação em circuito fechado |
| Resfriamento | Método de resfriamento e requisitos de instalação | Desempenho térmico |
Por que as dimensões de montagem são importantes em projetos de substituição
As máquinas industriais são frequentemente projetadas em torno de pontos de montagem fixos. Um motor de substituição com dimensões gerais diferentes pode exigir reprojeto mecânico mesmo quando as classificações elétricas são aceitáveis.
Por que a orientação do conector é importante
O roteamento de cabos geralmente é limitado por coberturas protetoras, proteções de máquinas, componentes móveis e paredes de gabinetes. A orientação do conector pode, portanto, afetar a praticidade da instalação.
Tempo de liberação do freio
Para eixos verticais, a liberação do freio e a geração de torque do motor precisam ser coordenadas. Liberar o freio muito cedo ou remover o torque do motor antes que o freio seja acionado pode resultar em movimento indesejado do eixo.
Como as diferentes gerações de servoprodutos devem ser avaliadas?
Os equipamentos de automação industrial geralmente permanecem em serviço por muitos anos. Como resultado, os engenheiros e as equipes de manutenção podem precisar adquirir gerações de produtos mais recentes e estabelecidas para diferentes máquinas.
Famílias de produtos relacionados podem compartilhar funções semelhantes, embora diferindo em dimensões, opções de feedback, compatibilidade de inversores, arquitetura de comunicação ou acessórios disponíveis.
Famílias de motores estabelecidas
Os sistemas de automação mais antigos podem continuar operando de forma confiável durante anos. Quando for necessária uma substituição, o número do material original fornece informações valiosas sobre a configuração instalada.
Famílias de motores mais recentes
As famílias de produtos mais recentes podem fornecer diferentes dimensões de carcaça, opções de feedback, métodos de resfriamento ou recursos de integração.
Esses produtos podem ser altamente adequados para novos projetos, embora não sejam necessariamente substitutos mecânicos diretos de motores mais antigos.
Por que os códigos de modelo são importantes
Os números de modelo industrial podem codificar informações de configuração importantes. Uma pequena diferença de sufixo pode distinguir realimentação, freio, enrolamento, montagem ou outras opções.
| Ponto de comparação | O que verificar | Risco de substituição se ignorado |
|---|---|---|
| Família motorizada | Família original e proposta | Arquitetura técnica diferente |
| Número do modelo | Número completo do material | Configuração incorreta |
| Opinião | Especificação do codificador ou resolvedor | Incompatibilidade de unidade |
| Freio | Opção de freio e tensão | Problemas de controle ou retenção |
| Montagem | Dimensões do flange e do eixo | Conflito de instalação mecânica |
| Impulsione o relacionamento | Família de unidades compatíveis | Combinação incorreta do sistema servo |
Substituição nem sempre significa hardware idêntico
Um modelo obsoleto ou indisponível pode precisar ser avaliado em relação a uma família de produtos posterior. Nessa situação, a comparação deve abranger características elétricas, mecânicas, de feedback, de software, de controle e de comunicação.
Quando manter a mesma família de produtos é útil
Quando uma máquina contém vários eixos da mesma plataforma estabelecida, manter o mesmo ecossistema pode simplificar a configuração e o gerenciamento de peças sobressalentes.
Quando uma família diferente pode ser apropriada
Uma máquina mais nova ou uma grande atualização do sistema de controle pode fornecer uma oportunidade de usar uma plataforma servo diferente. Isto deve ser tratado como uma decisão de engenharia de sistemas e não como uma simples substituição de produto.
Quais aplicações industriais precisam de movimento de alta resposta?
Os servossistemas são particularmente relevantes onde uma máquina precisa de movimento repetível, alta aceleração, eixos coordenados ou posicionamento preciso.
Indexação, alimentação de filme, corte, selagem, enchimento e manuseio sincronizado de produtos.
Eixos de alimentação, posicionamento, movimento coordenado e controle mecânico de precisão.
Movimento multieixo que requer velocidade, posição e resposta de torque coordenadas.
Sincronização de rolos, registro, enrolamento, corte e movimento relacionado à tensão.
Posicionamento repetível para inserção, fixação, distribuição, prensagem e inspeção.
Indexação, sistemas de transferência, elevação, pick-and-place e posicionamento automatizado.
Embalagem
As máquinas de embalagem geralmente dependem de um tempo preciso. Um produto deve chegar ao local certo enquanto outro eixo realiza o corte ou selagem.
O sistema servo ajuda a coordenar essas ações através de comandos de movimento sincronizados.
Máquinas-ferramentas
As máquinas-ferramentas podem exigir movimento de alimentação preciso e posicionamento repetível. Os servoeixos podem acionar fusos de esferas, mesas rotativas ou outros mecanismos de posicionamento.
Robótica
Os sistemas robóticos dependem de múltiplos eixos movendo-se juntos de acordo com uma trajetória planejada. O controlador cuida da coordenação geral enquanto cada servoacionamento regula seu motor local.
Impressão e conversão
Os equipamentos de impressão e conversão geralmente precisam de relações precisas entre os rolos e as seções de processamento. As diferenças de velocidade podem afetar o registro e o manuseio de materiais.
Automação de montagem
As máquinas de montagem repetem frequentemente movimentos curtos em alta frequência. Aceleração, desaceleração, posicionamento e resposta de torque consistentes podem, portanto, ser importantes.
Manuseio de materiais
Equipamentos de manuseio automatizados podem exigir movimento rápido seguido de parada controlada. A carga também pode variar de um ciclo para outro.
| Aplicativo | Requisito típico de movimento | Área de seleção importante |
|---|---|---|
| Embalagem | Indexação e sincronização | Controle de posição e comunicação |
| Máquinas-ferramentas | Movimento de alimentação preciso | Feedback e resposta dinâmica |
| Robótica | Trajetórias multieixos | Sincronização e controle de posição |
| Impressão | Sincronização de rolos | Regulação e coordenação de velocidade |
| Conjunto | Movimentos rápidos e repetíveis | Comportamento de aceleração e acomodação |
| Manuseio de materiais | Transferência rápida e paradas controladas | Torque, inércia, frenagem |
A aplicação determina a prioridade técnica. Um eixo de empacotamento de alta velocidade pode precisar de uma resposta rápida, enquanto um eixo de transferência pesado pode dar maior ênfase ao pico de torque e ao manuseio da inércia.
O que os compradores devem verificar antes de solicitar uma substituição?
Os projetos de substituição costumam ser mais exigentes do que a aquisição de novos equipamentos porque o novo produto deve se adequar a uma máquina existente e a uma arquitetura de controle.
Verifique o número completo do modelo
O número completo do material geralmente é mais útil do que um nome abreviado do produto. Ajuda a distinguir a tensão, realimentação, freio, enrolamento ou configuração mecânica necessária.
Verifique a placa de identificação do motor
Registre potência, torque, velocidade, corrente, tensão, informações de feedback, informações de freio e o número completo do modelo.
Verifique a unidade existente
Verifique o modelo do inversor, a corrente nominal, a tensão de alimentação, a plataforma de controle, a interface de feedback, a opção de comunicação e os acessórios instalados.
Verifique o controlador
Identifique o PLC, CNC, controlador de robô ou controlador de movimento e determine como ele se comunica com o inversor existente.
Verifique a interface mecânica
Meça as dimensões do eixo, as dimensões do flange, o padrão dos parafusos, as dimensões piloto e o espaço de instalação disponível.
Verifique o cabeamento
Os cabos de alimentação e de realimentação devem ser verificados quanto ao tipo de conector, comprimento, roteamento, blindagem e atribuição de pinos, quando aplicável.
| Verificação de substituição | Informações necessárias | Razão |
|---|---|---|
| Modelo do motor | Número completo do material | Identifica a configuração exata |
| Modelo de unidade | Modelo completo e opções | Confirma a compatibilidade do controle |
| Opinião | Informações do codificador ou resolvedor | Garante compatibilidade de circuito fechado |
| Freio | Opção de freio e tensão | Suporta operação de retenção correta |
| Ajuste mecânico | Eixo, flange, dimensões | Confirma a instalação física |
| Comunicação | Interface PLC ou controlador | Mantém a integração da máquina |
Por que as fotografias podem ajudar
As fotografias da placa de identificação podem facilitar a identificação do modelo, principalmente quando o código impresso é longo ou contém vários segmentos de configuração.
Fotos de conectores e arranjos de montagem também podem ajudar a identificar diferenças mecânicas e elétricas.
Por que o aplicativo original deve ser descrito
Saber que um motor é usado em uma linha de embalagem, máquina-ferramenta, robô ou transportador fornece contexto para requisitos de torque, velocidade, frenagem e controle.
Por que a substituição não deve ser baseada na aparência
Dois servomotores podem parecer semelhantes, embora tenham sistemas de feedback, dimensões de eixo, configurações de montagem ou compatibilidade de inversor diferentes.
- Registre o modelo instalado:Capture os números completos do modelo do motor e do inversor.
- Registrar classificações técnicas:Confirme tensão, corrente, torque, potência e velocidade.
- Identifique o feedback:Registre o tipo e a interface do codificador ou resolvedor.
- Verifique a configuração do freio:Confirme se um freio de retenção está instalado.
- Verifique as dimensões:Compare eixo, flange, montagem e dimensões gerais.
- Confirme a comunicação:Verifique a compatibilidade do PLC, CNC ou controlador de movimento.
- Revise o aplicativo:Descreva o trabalho real da máquina e os requisitos de movimento.
- Confirme o modelo proposto:Verifique a configuração completa do produto antes de fazer o pedido.
Como um fornecedor pode ajudar no fornecimento baseado em modelo?
Para equipamentos de automação industrial de marca, um fornecedor pode agregar valor ajudando os compradores a identificar o modelo correto e verificar a compatibilidade antes da finalização do pedido.
Identificação do modelo
O número do material original pode ser verificado em relação à família de produtos e aplicação solicitada.
Isto é particularmente útil quando o cliente conhece o modelo da máquina instalada, mas não tem certeza de qual componente servo é necessário.
Verificação de configuração
Um fornecedor pode ajudar a comparar os principais detalhes técnicos, como classificação do motor, feedback, freio, montagem e requisitos relacionados ao inversor.
Fonte de substituição
As equipes de manutenção geralmente precisam de componentes para máquinas que estão em operação há anos. O produto solicitado pode pertencer a uma família de produtos estabelecida e não à série mais recente.
Um processo de sourcing focado em modelo pode, portanto, ser mais útil do que uma recomendação genérica para uma nova família de produtos.
Verificação cruzada de informações do aplicativo
Quando o número do modelo original está incompleto, os detalhes da aplicação podem fornecer contexto adicional.
- Tipo de máquina:Identifique o equipamento e a função do eixo.
- Informações do motor:Fornece torque nominal, velocidade, tensão, corrente e modelo.
- Informações da unidade:Forneça o modelo de acionamento e a plataforma de controle atuais.
- Opinião:Confirme o arranjo do codificador ou do resolvedor.
- Dados mecânicos:Forneça informações sobre eixo, flange, dimensões e montagem.
- Sistema de controle:Identifique o PLC, CNC ou controlador de movimento.
Por que a verificação liderada pelo fornecedor é importante
Os códigos de produtos industriais podem ser difíceis de interpretar sem o contexto técnico completo. Um modelo que parece correto em um resultado de pesquisa pode ter uma interface de feedback, opção de freio ou configuração mecânica diferente.
A verificação antes do envio pode, portanto, evitar problemas de instalação evitáveis.
Novos projetos versus projetos de substituição
Para uma nova máquina, o fornecedor pode revisar o torque, a velocidade, o feedback, o controlador e o ambiente solicitados.
Para uma máquina existente, o modelo original e as informações da placa de identificação geralmente fornecem o ponto de partida mais forte.
| Tipo de projeto | Informações mais úteis | Foco no Fornecedor |
|---|---|---|
| Nova máquina | Perfil de movimento e requisitos de carga | Correspondência e configuração do produto |
| Substituição de rotina | Modelo original completo | Identificação exata do modelo |
| Máquina mais antiga | Placa de identificação e detalhes da aplicação | Fornecimento estabelecido de família de produtos |
| Atualização de controle | Sistema existente mais novo controlador | Compatibilidade de unidade e comunicação |
Que erros comuns de aquisição devem ser evitados?
Erros de aquisição podem criar atrasos desnecessários quando um componente servo está tecnicamente próximo do produto necessário, mas não é realmente compatível.
- Usando um número de modelo abreviado:Informações de sufixo ausentes podem ocultar diferenças importantes de configuração.
- Correspondendo apenas à classificação de potência:Torque, velocidade, feedback, freio e dimensões também são importantes.
- Ignorando a unidade instalada:A compatibilidade do acionamento do motor deve ser verificada antes de selecionar um motor substituto.
- Ignorando comentários:As diferenças do codificador ou do resolvedor podem impedir a operação adequada em circuito fechado.
- Ignorando a interface de montagem:As diferenças de eixo e flange podem impedir a instalação física.
- Ignorando o controlador:Um conversor tecnicamente adequado pode não suportar o sistema de comunicação existente.
- Ignorando o freio:Um freio ausente ou diferente pode afetar a operação do eixo vertical.
- Supondo que o modelo mais novo seja o substituto direto:As gerações posteriores de produtos podem ter interfaces técnicas diferentes.
O problema do número do modelo
Números longos de modelos industriais são difíceis de memorizar, mas cada seção pode conter informações úteis de configuração. Ao solicitar uma substituição, o código completo deverá ser fornecido sempre que possível.
O problema da classificação de potência
A potência é fácil de comparar, mas não descreve a capacidade completa de movimento.
Uma máquina que requer alto torque de pico pode precisar de um motor e acionamento diferentes de uma máquina com a mesma potência média, mas um perfil de carga mais suave.
O problema de compatibilidade
Motor e acionamento devem ser tratados como um par combinado, a menos que a combinação proposta tenha sido tecnicamente verificada.
O problema da documentação
Os projetos de substituição geralmente envolvem máquinas antigas cuja documentação original está incompleta. Fotos de placas de identificação, fotos de gabinetes, diagramas de fiação e informações de aplicação da máquina podem ajudar a reconstruir a configuração necessária.
O problema da suposição
“Mesma série” não significa necessariamente “mesma especificação”. Os produtos relacionados podem ter diferentes configurações de enrolamento, opções de feedback, freios, conectores ou dimensões mecânicas.
Que informações uma especificação profissional deve incluir?
Uma especificação servo profissional deve fornecer informações suficientes para que as equipes de engenharia e compras identifiquem o produto apropriado sem depender de suposições.
| Categoria de especificação | Informações para definir | Finalidade da seleção |
|---|---|---|
| Aplicação de máquina | Tipo de máquina e função do eixo | Define requisitos de movimento |
| Motor | Modelo, torque, velocidade, tensão, corrente | Define a capacidade do motor |
| Dirigir | Modelo, tensão, corrente, opções | Define compatibilidade de potência e controle |
| Opinião | Tipo de codificador ou resolvedor | Garante compatibilidade de circuito fechado |
| Perfil de movimento | Velocidade, aceleração, desaceleração, deslocamento, tempo de ciclo | Define requisitos dinâmicos |
| Carregar | Massa, inércia, atrito, força externa | Determina o requisito de torque |
| Freio | Presença e tensão do freio | Suporta funções de retenção e segurança |
| Interface mecânica | Eixo, flange, dimensões de montagem | Confirma a aptidão física |
| Comunicação | PLC, CNC ou interface de rede de movimento | Garante a integração da automação |
| Ambiente | Temperatura, umidade, vibração, condições de instalação | Confirma a adequação da aplicação |
Comece com o aplicativo
Identifique o que o eixo realmente faz. “Servo motor para equipamentos automatizados” é muito amplo. Uma descrição mais útil explica os requisitos de movimento, carga, velocidade, aceleração e controle.
Forneça os dados completos do motor
Informações sobre potência, torque, velocidade, corrente, tensão, feedback e freio do motor devem ser incluídas quando disponíveis.
Forneça os dados completos da unidade
O modelo do inversor, a tensão de alimentação, a corrente nominal, a opção de comunicação, a interface de feedback e os acessórios instalados devem ser documentados.
Defina o ciclo de movimento
Forneça o tempo de aceleração, o tempo de desaceleração, a velocidade de operação, a distância percorrida, o tempo de permanência e a frequência de repetição.
Defina a carga mecânica
Massa, inércia, relação da caixa de engrenagens, passo do parafuso, dimensões da polia, atrito e força externa do processo podem afetar a seleção.
Defina as condições ambientais
A temperatura ambiente, a temperatura do gabinete, a vibração, a umidade, a poeira e a posição de instalação devem ser consideradas.
Definir restrições de substituição
Para uma máquina existente, a especificação deve identificar quais componentes devem permanecer inalterados. Isso pode incluir o controlador, gabinete, cabos, caixa de engrenagens, acoplamento e estrutura de montagem.
- Identifique o eixo:Descreva sua função e posição da máquina.
- Registre o produto instalado:Capture números completos de modelos de motores e inversores.
- Classificações recordes:Confirme torque, velocidade, corrente, tensão e potência.
- Identifique o feedback:Confirme a configuração do codificador ou do resolvedor.
- Revise as interfaces mecânicas:Verifique o eixo, o flange, a montagem e as dimensões gerais.
- Defina movimento:Registre velocidade, aceleração, desaceleração, deslocamento e tempo de ciclo.
- Defina comunicação:Identifique o controlador e a arquitetura da rede.
- Revise a frenagem:Verifique os requisitos de frenagem regenerativa e freio de retenção.
- Ambiente de revisão:Confirme a temperatura, umidade, vibração e condições de instalação.
- Verifique o modelo final:Verifique a configuração completa antes da compra.
O que os compradores devem fornecer a um fornecedor?
- Número completo do material:Forneça o código completo do modelo da placa de identificação.
- Imagem da placa de identificação:Inclua uma fotografia nítida, quando disponível.
- Modelo de unidade:Forneça as informações do inversor correspondente ou do gabinete de controle existente.
- Aplicação da máquina:Explique a função do eixo e o processo da máquina.
- Dimensões mecânicas:Fornece informações sobre eixo e montagem para projetos de substituição.
- Informações de comentários:Identifique o codificador, o resolvedor ou outros detalhes de feedback.
- Arquitetura de controle:Identifique PLC, CNC, controlador de movimento e interface de comunicação.
Essas informações permitem que um fornecedor realize uma verificação mais significativa do produto. Também ajuda a distinguir substituições exatas de configurações alternativas que podem exigir trabalho de engenharia adicional.
Perguntas frequentes
Para que é utilizado um sistema Rexroth Servo?
Os servossistemas são usados em máquinas industriais que requerem velocidade, torque, posicionamento ou movimento coordenado controlados. As aplicações típicas incluem embalagens, máquinas-ferramentas, robótica, impressão, montagem e manuseio automatizado de materiais.
Um servo motor é o mesmo que um servo acionamento?
Não. O motor produz torque mecânico, enquanto o servoacionamento fornece energia elétrica controlada e gerencia funções de corrente, feedback, proteção e comunicação.
Por que o feedback é necessário?
O feedback fornece informações sobre a posição ou velocidade real do motor. O sistema de controle compara o movimento real com o movimento comandado e faz as correções.
Quais informações são mais importantes ao selecionar um servo motor?
As principais informações incluem torque contínuo, torque máximo, faixa de velocidade, inércia de carga, ciclo de trabalho, tipo de feedback, opção de freio, requisitos de fornecimento, dimensões de montagem e compatibilidade do controlador.
A potência do motor é suficiente para selecionar um servo?
Não. A potência é apenas um parâmetro. O perfil de movimento real, torque contínuo e de pico, velocidade, inércia, feedback, freio, interface mecânica e compatibilidade do inversor também devem ser verificados.
O que é pico de torque?
O torque máximo é a capacidade de torque de curta duração do motor. É particularmente importante durante aceleração, reversão rápida e perturbações temporárias de carga.
Por que a inércia da carga é importante?
A alta inércia requer mais torque para acelerar ou desacelerar. Portanto, pode influenciar o dimensionamento do motor, a capacidade do inversor, os requisitos de frenagem e o ajuste do servo.
Qual é a diferença entre codificadores incrementais e absolutos?
Os encoders incrementais fornecem informações de movimento baseadas em pulso, enquanto os encoders absolutos fornecem informações de posição definida. A escolha apropriada depende da arquitetura de controle da máquina e dos requisitos de posição.
Um servo motor existente pode ser substituído por um modelo mais novo?
Potencialmente, mas a substituição deve ser verificada quanto à compatibilidade elétrica, mecânica, de feedback, freio, inversor, controlador e comunicação. Um produto mais novo não é automaticamente um substituto direto.
Por que o número completo do modelo é importante?
Os números dos modelos industriais podem distinguir feedback, freio, montagem, enrolamento, tensão ou outros detalhes de configuração. Um código abreviado pode não fornecer informações suficientes para identificar o produto exato.
O que deve ser verificado ao substituir um servo motor?
Verifique o modelo completo, classificações do motor, sistema de feedback, freio, eixo, flange, disposição do conector, compatibilidade do inversor, interface do controlador, cabeamento e dimensões de instalação.
Um servo motor pode funcionar com drives diferentes?
Somente quando o inversor proposto suportar as classificações elétricas do motor, a tecnologia de feedback, os requisitos de controle e outras interfaces. A compatibilidade deve ser verificada a partir das especificações técnicas completas.
Qual é a finalidade de um freio de retenção?
Um freio de retenção mantém o motor parado quando o torque elétrico é removido. É particularmente útil em eixos verticais onde a gravidade poderia causar movimento.
Um freio de retenção substitui a frenagem dinâmica?
Não necessariamente. Um freio de retenção normalmente tem como objetivo manter a carga em repouso. A parada dinâmica pode depender do servoacionamento, do resistor de frenagem, do sistema regenerativo ou de outro método especificado.
Por que as dimensões do eixo e do flange são importantes?
O motor deve estar fisicamente conectado à máquina. Diferenças no diâmetro do eixo, no comprimento do eixo, no padrão do flange ou nas dimensões do piloto podem impedir a instalação direta, mesmo quando as classificações elétricas correspondem.
Quais sistemas de comunicação podem ser usados com servodrives?
A interface exata depende do acionamento e do sistema de automação selecionados. As tecnologias fieldbus industrial e Ethernet industrial podem ser usadas para comandos de movimento, informações de status, diagnósticos e controle coordenado.
Os servossistemas podem ser usados em máquinas de embalagem?
Sim. Os equipamentos de embalagem freqüentemente utilizam servoeixos para indexação, alimentação, corte, selagem, registro e movimento sincronizado.
Os servomotores podem ser usados em máquinas-ferramentas?
Sim. Os servossistemas são comumente usados para funções de alimentação e posicionamento onde o movimento controlado e a repetibilidade são importantes.
Por que uma substituição de servo pode falhar mesmo quando a potência é a mesma?
A substituição pode diferir nas características de torque-velocidade, feedback, freio, dimensões do eixo, dimensões do flange, conectores, compatibilidade do inversor ou comunicação. O poder de correspondência por si só não estabelece equivalência.
Que informações um comprador deve enviar a um fornecedor?
As informações mais úteis incluem o número completo do modelo, foto da placa de identificação, modelo do inversor instalado, aplicação da máquina, requisitos de torque e velocidade, tipo de feedback, configuração do freio, dimensões mecânicas e controlador ou interface de comunicação.
Um fornecedor pode ajudar a identificar um componente servo mais antigo?
Sim. Um fornecedor pode usar o número completo do modelo, informações da placa de identificação, fotografias e detalhes da aplicação para ajudar a identificar o produto solicitado e verificar a configuração relevante.
A mais nova geração de produtos deve ser sempre selecionada?
Não. Para uma máquina nova, uma família de produtos atual pode ser apropriada. Para uma máquina existente, a melhor solução pode ser o modelo exato estabelecido ou uma substituição cuidadosamente verificada que preserve as interfaces elétricas e mecânicas existentes.
Por que o motor e o inversor devem ser avaliados juntos?
O inversor deve fornecer a corrente necessária e interpretar corretamente o feedback do motor. A compatibilidade do motor e do inversor afeta diretamente o desempenho do controle e o comissionamento.
O que torna uma seleção de servo tecnicamente confiável?
A seleção confiável de servos começa com a máquina e não com o nome do produto. A máquina determina como o eixo deve se mover, quanto torque é necessário, com que rapidez o eixo deve acelerar, com que frequência ele inverte e com que precisão deve seguir a trajetória comandada.
A partir daí, o motor e o inversor precisam ser selecionados como um par coordenado. O torque contínuo determina a operação sustentada, o torque máximo determina a capacidade dinâmica de curta duração e a velocidade define a faixa operacional utilizável. A inércia da carga, a gravidade, a relação de transmissão e as forças do processo determinam a demanda mecânica real.
O feedback adiciona outra camada essencial. A tecnologia do codificador ou do resolvedor deve corresponder ao inversor e a resolução disponível precisa suportar o desempenho de controle necessário. Ao mesmo tempo, a precisão mecânica continua importante porque a folga, a flexibilidade, o alinhamento e o erro de transmissão podem limitar o desempenho do posicionamento final.
Projetos de substituição exigem ainda mais atenção aos detalhes. Números completos de modelos, placas de identificação do motor, informações do inversor, arranjos de conectores, opções de freio, dimensões de eixo, padrões de flange e interfaces de comunicação precisam ser verificados antes que a substituição seja aprovada.
É aqui que o sourcing baseado em modelo se torna prático para compradores internacionais. Em vez de selecionar um componente servo genérico de uma ampla categoria de produtos, o método mais confiável é identificar o modelo exato necessário e depois verificá-lo em relação à máquina existente ou à aplicação planejada.
Para novos equipamentos, a seleção pode começar com requisitos de torque, velocidade, inércia, ciclo de trabalho, feedback, controlador e comunicação. Para projetos de manutenção e substituição, o número do material original e as informações da placa de identificação geralmente fornecem o ponto de partida mais forte.
Um sistema servo bem combinado depende, em última análise, de várias camadas trabalhando juntas: motor, acionamento, feedback, controlador, comunicação, cabeamento, frenagem, transmissão mecânica e estrutura da máquina.
Para os compradores que adquirem equipamentos de automação industrial de marca, o objetivo não é simplesmente identificar um servo motor que pareça semelhante. O objetivo é identificar uma configuração que seja tecnicamente compatível com a máquina e prática para a aplicação pretendida.
Ao adquirir umServo Rexrothproduto, fornecendo o número completo do modelo, a aplicação da máquina, as informações do inversor existente, o tipo de feedback, as dimensões mecânicas e os detalhes do controlador fornecem ao fornecedor uma base muito mais sólida para uma correspondência precisa do modelo.
Precisa de ajuda para identificar o modelo servo correto?
Mao Huifornece produtos de automação industrial de marca e oferece suporte à identificação de modelos, fornecimento de reposição, verificações de especificações técnicas e correspondência de produtos com base em aplicações. Para obter o modelo necessário, informações da placa de identificação ou detalhes da aplicação da máquina,Contate-nos.