Notícias

Notícias

O que torna o Schneider ILM1001P01A0000 uma solução prática de servo integrado?


Na automação de máquinas modernas, o desempenho do movimento depende de mais do que apenas a potência do motor. Os engenheiros também precisam considerar o espaço do gabinete, a complexidade da fiação, a precisão do feedback, requisitos de instalação, capacidade de torque e capacidade de manutenção a longo prazo. OSchneider ILM1001P01A0000aborda esses desafios combinando um servo motor e arquitetura de inversor integrada em um componente de movimento montado em campo.

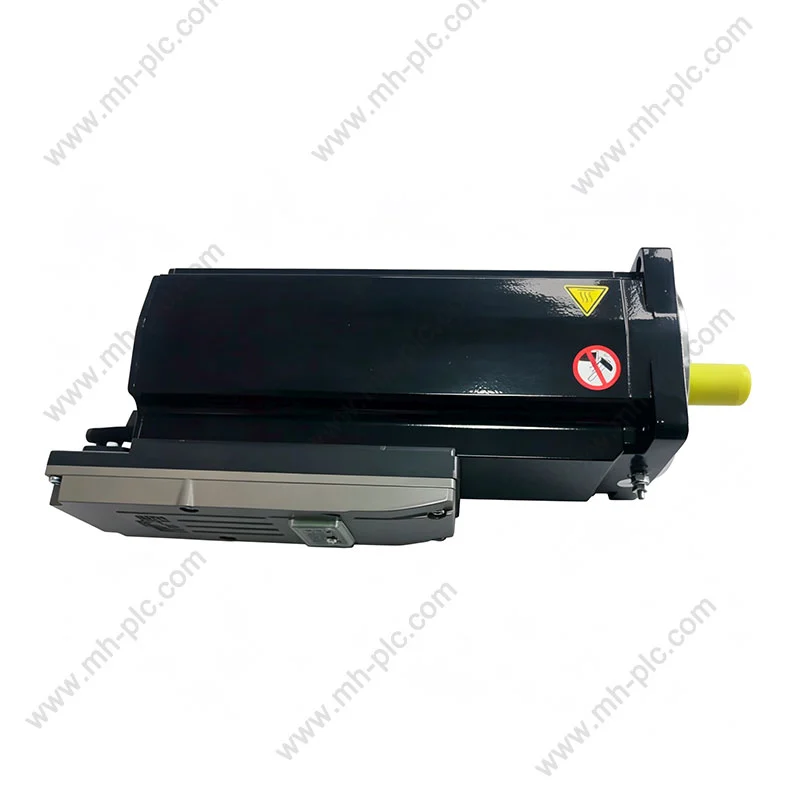
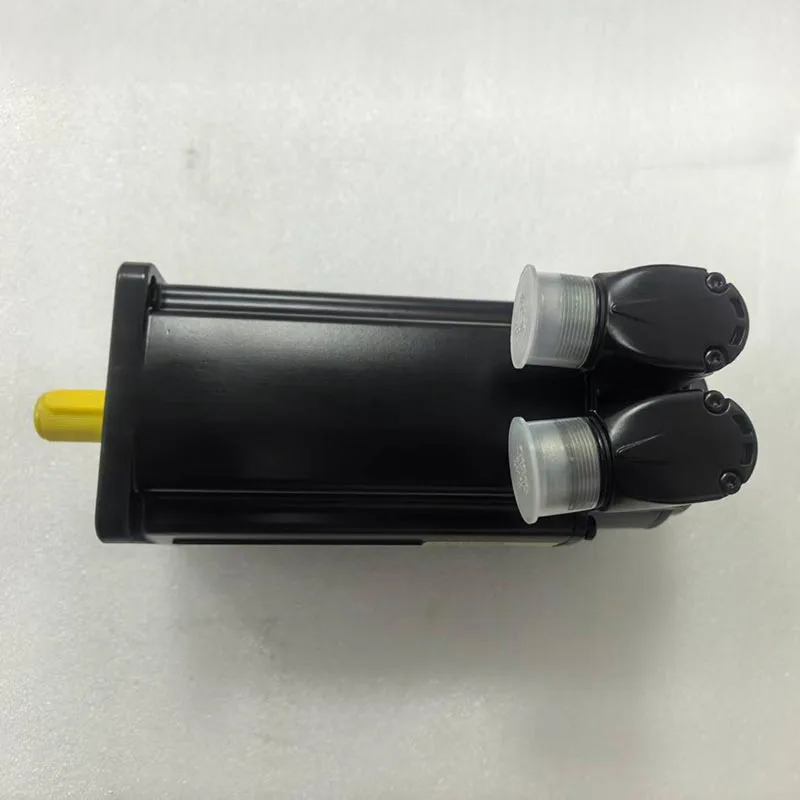
Schneider ILM1001P01A0000

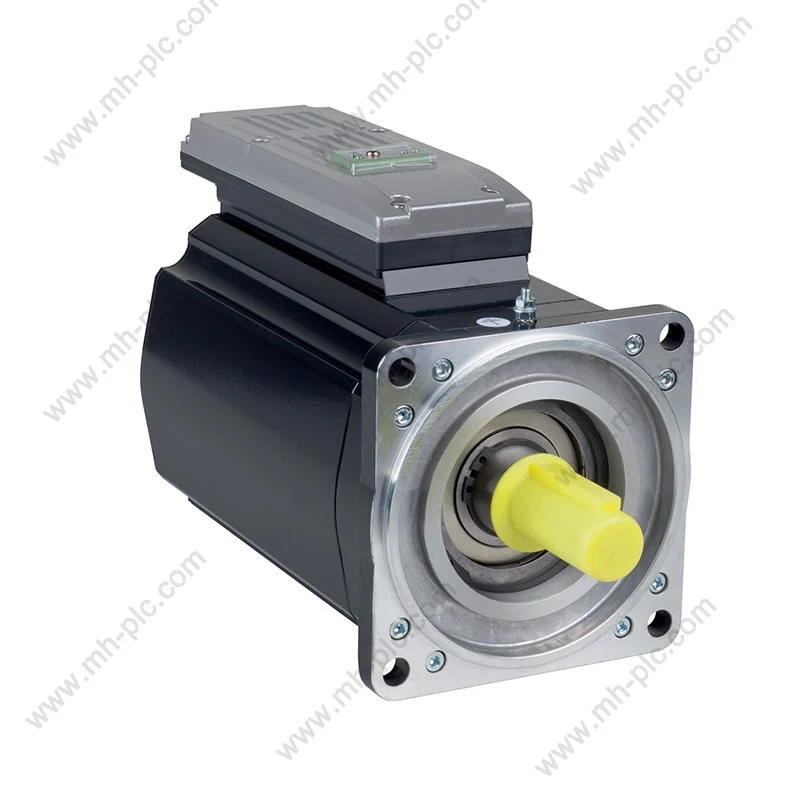
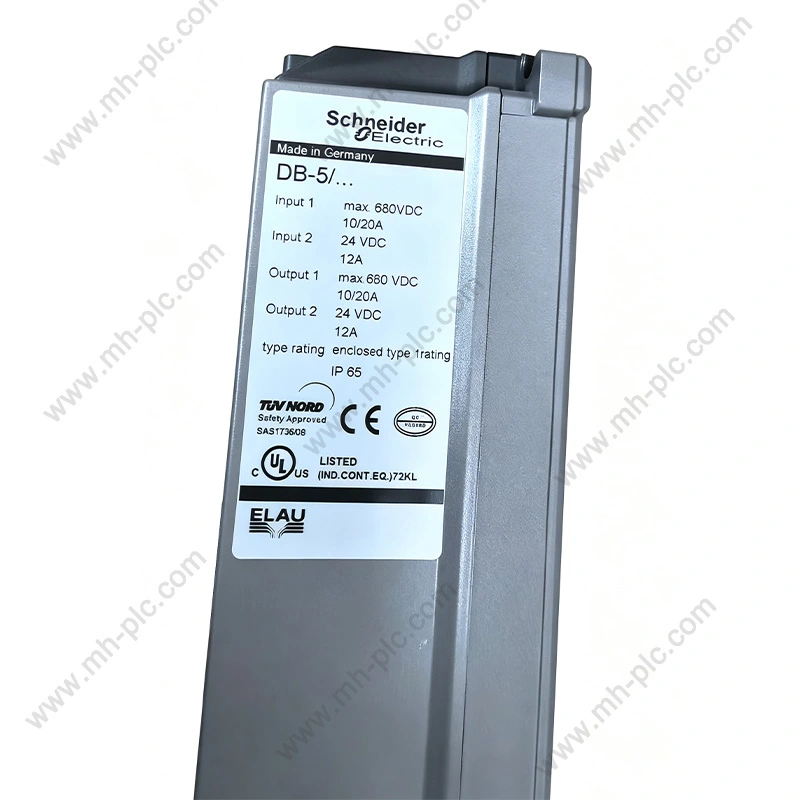
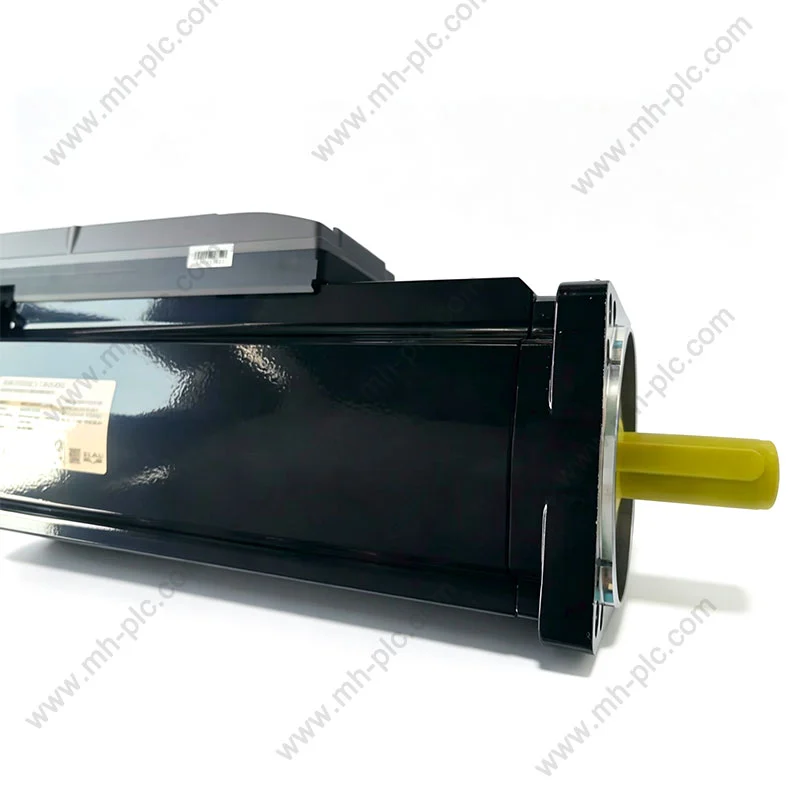
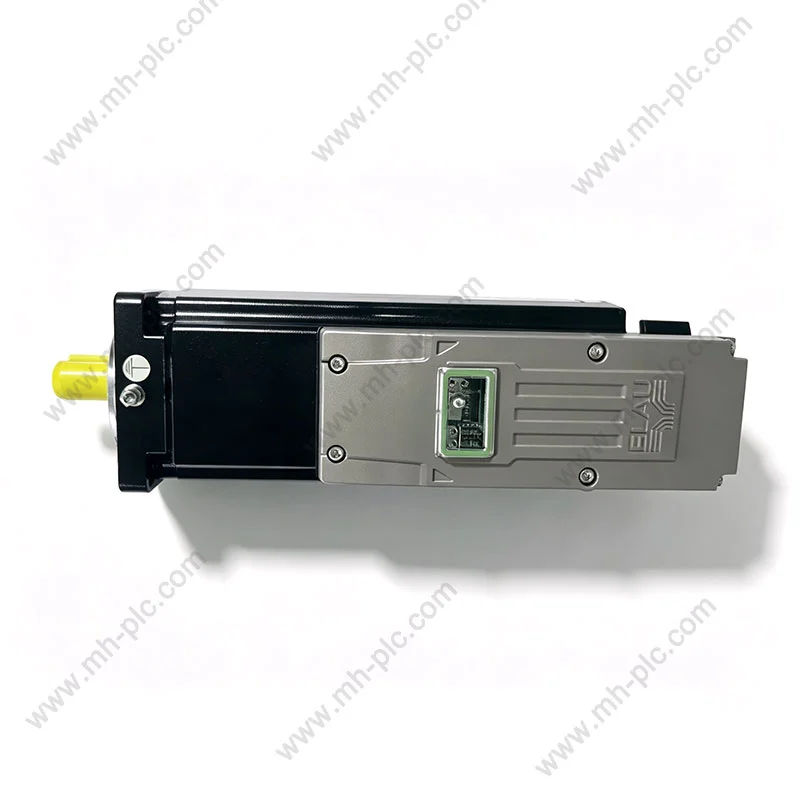
O Schneider ILM1001P01A0000 é um servo motor integrado na linha Lexium 62 ILM, projetado para sistemas de controle de movimento PacDrive 3. Ele fornece potência de saída nominal de 600 W, Torque nominal de 1,9 N·m, torque de parada contínua de 2,5 N·m e parada de pico de até 9,6 N·m torque, com velocidade nominal de 3000 rpm. Ele usa um SinCos Hiperface absoluto de volta única sistema de realimentação com 128 períodos e sem freio de retenção. Este artigo explica sua chave especificações, arquitetura, valor da aplicação, considerações de instalação e adquirir pontos de verificação para que os engenheiros de automação possam determinar se este modelo atende aos requisitos da máquina.

Índice

Compreendendo o Schneider ILM1001P01A0000

O Schneider ILM1001P01A0000 não é simplesmente um servo motor independente convencional. Pertence à família Lexium 62 ILM e integra a eletrônica de acionamento ao motor, permitindo que o componente de movimento seja posicionado mais próximo do mecanismo da máquina, em vez do que exigir que todos os componentes eletrônicos do inversor permaneçam dentro de um gabinete de controle central. A Schneider Electric identifica o dispositivo como um drive integrado com motor de 100 mm flange, pilha de motor único, eixo liso, feedback de volta única SinCos e sem freio.

Esta arquitetura pode ser particularmente valiosa para máquinas modulares. Em vez de projetar cada eixo de movimento em torno de um arranjo tradicional de motor e gabinete, os fabricantes de máquinas podem distribuir componentes de movimento mais próximos dos módulos individuais da máquina. O resultado pode ser uma arquitetura de máquina mais limpa e uma expansão potencialmente mais simples quando são necessários vários eixos independentes.

Ponto de identificação importante:O número do modelo deve ser verificado cuidadosamente antes de comprar ou substituir uma unidade. A configuração ILM1001P01A0000 especifica um eixo liso, giro único absoluto Feedback SinCos Hiperface, resolução de feedback de velocidade de 128 períodos e sem freio de retenção. Um modelo ILM visualmente semelhante pode ter feedback, eixo, freio ou desempenho diferentes características.

Resumo das principais especificações

A identificação técnica correta é o primeiro passo ao selecionar um servo substituto componente. As especificações a seguir são baseadas nos dados do produto do fabricante e documentação técnica de apoio.

Parâmetro Especificação ILM1001P01A0000 Por que é importante
Família de produtos Lexium 62 ILM/PacDrive 3 Determina a compatibilidade do sistema e o ambiente de integração.
Tipo de produto Servo motor integrado/acionamento integrado Combina a funcionalidade do motor e do inversor em uma unidade de movimento.
Potência nominal de saída 600W Útil para avaliar o motor em relação aos requisitos de carga da aplicação.
Torque nominal 1,9 N·m Indica o nível de torque nominal durante a operação normal.
Torque de parada contínua 2,5 N·m Importante ao avaliar condições de carga estacionária ou de baixa velocidade.
Pico de torque de estol 9,6 N·m Fornece uma referência para capacidade de pico de torque de curta duração.
Velocidade nominal 3000rpm Relevante para posicionamento de alta velocidade e ciclos de movimento.
Tensão nominal de alimentação 250–700V Deve ser compatível com o sistema e instalação reais de controle de movimento.
Opinião SinCos Hiperface absoluto de volta única Suporta posição precisa e feedback de velocidade.
Resolução de comentários 128 períodos Importante para configuração de controle de movimento e processamento de feedback.
Segurando o freio Sem freio Crítico para eixos verticais e cargas que devem permanecer sustentadas mecanicamente.
Flange do motor 100 milímetros Determina a compatibilidade de montagem mecânica.
Diâmetro do eixo 19mm Deve corresponder ao acoplamento da máquina ou à interface de transmissão.
Comprimento do eixo 40mm Importante para folga mecânica e seleção de acoplamento.
Proteção IP54 Fornece uma linha de base para avaliar o ambiente de instalação.

As especificações devem sempre ser verificadas em relação à documentação mais recente do fabricante e a configuração exata da máquina antes da instalação.

Como a Arquitetura Servo Integrada ajuda

Os servossistemas convencionais geralmente separam o motor do inversor. Este arranjo pode funcionar extremamente bem, mas pode exigir espaço substancial no gabinete, cabeamento de energia, fiação de feedback e trabalho adicional de engenharia quando uma máquina contém muitos eixos.

A arquitetura ILM adota uma abordagem diferente integrando o drive diretamente com o servomotor. Para máquinas modulares, isso pode reduzir a quantidade de hardware de movimento que deve estar concentrado no quadro elétrico principal.

Movimento DistribuídoA unidade integrada pode ser posicionada mais próxima do eixo da máquina, tornando-a adequada para arquiteturas de automação modular.
Pressão reduzida do gabineteMover a funcionalidade do inversor em direção à máquina pode ajudar os engenheiros a usar o gabinete espaço de forma mais eficiente.
Projeto de máquina mais limpaA construção integrada do acionamento motorizado pode simplificar o arranjo físico de módulos de movimento individuais.
Expansão ModularO hardware de movimento distribuído pode ser vantajoso quando as máquinas contêm vários módulos mecânicos independentes.

A redução real na fiação, no volume do gabinete e no tempo de instalação depende do projeto completo do sistema. Estes benefícios devem, portanto, ser avaliados ao nível da máquina, em vez de assumido apenas a partir da especificação do motor.

Problemas comuns de controle de movimento que ele pode resolver

A escolha de um servo motor deve começar com os problemas da máquina e não com uma número de catálogo. Vários problemas recorrentes tornam a tecnologia servo integrada atraente para construtores de equipamentos modernos.

  1. Espaço limitado no gabinete elétrico:Máquinas com muitos servo-eixos podem consumir rapidamente um volume valioso do gabinete. Um a arquitetura distribuída pode ajudar a mover algumas funcionalidades de movimento para mais perto dos eixos.
  2. Fiação complexa do acionamento do motor:Os sistemas tradicionais podem envolver conexões separadas de potência do motor, feedback e controle. Uma arquitetura integrada adequadamente projetada pode reduzir a complexidade do processo geral. estratégia de conexão.
  3. Expansão modular difícil da máquina:As máquinas frequentemente precisam de estações opcionais ou módulos de movimento adicionais. Um distribuído a arquitetura servo pode suportar layouts mecânicos mais flexíveis.
  4. Inconsistência de posicionamento:Feedback confiável é essencial para movimento controlado. O ILM1001P01A0000 usa um sistema de feedback SinCos Hiperface absoluto de volta única.
  5. Incerteza de substituição:Comprar um motor de aparência semelhante sem verificar o eixo, o freio, o feedback, a potência, e especificações de montagem podem resultar em problemas de compatibilidade.
Não trate o número do modelo como o único critério de seleção.Um servo motor faz parte de um sistema completo de controle de movimento. Carga mecânica, aceleração, ciclo de trabalho, arquitetura de fornecimento, compatibilidade do controlador, condições ambientais, os requisitos de cabo e os requisitos de segurança devem ser verificados antes da substituição.

Recursos de desempenho que são importantes na prática

Uma das características mais importantes do Schneider ILM1001P01A0000 é o relação entre potência, torque, velocidade e feedback. A unidade fornece 600 W nominais potência de saída e uma velocidade nominal de 3000 rpm. Seu torque nominal é de 1,9 N·m, enquanto o torque de travamento contínuo é especificado em 2,5 N·m e o torque máximo de travamento em 9,6 N·m.

Estes números não devem ser interpretados como classificações operacionais intercambiáveis. Para Por exemplo, a capacidade de pico de torque não significa que uma máquina possa operar continuamente a 9,6 N·m. O ciclo de trabalho real, perfil de aceleração, condições térmicas e movimento as configurações do controlador determinam se uma aplicação específica é adequada.

O feedback é outra consideração importante. O modelo usa uma rotação única absoluta Sistema de feedback SinCos Hiperface com 128 períodos. Essa arquitetura de feedback é particularmente relevante para aplicações onde o posicionamento controlado e o feedback de velocidade são fundamentais para o desempenho da máquina.

Regra prática de engenharia:Compare o perfil de movimento completo do motor – e não apenas seu torque máximo – com o aplicação. Inércia de carga, aceleração, desaceleração, demanda contínua de torque, a demanda de pico de torque, a velocidade operacional e a frequência do ciclo devem ser consideradas.

Aplicações Industriais Adequadas

Como o ILM1001P01A0000 faz parte do ecossistema PacDrive 3, é particularmente relevante para máquinas automatizadas que requerem movimento servo coordenado. O exato a adequação depende do controlador completo e da arquitetura da máquina.

Área de Aplicação Benefício potencial Verificação da chave antes de usar
Máquinas de embalagem Movimento distribuído compacto para eixos de máquina coordenados. Tempo de ciclo, aceleração e inércia da carga.
Manuseio de materiais Posicionamento controlado e regulação de velocidade. Massa de carga, relação de transmissão e ciclo de trabalho.
Linhas de produção automatizadas Útil para arquiteturas de movimento modular. Compatibilidade do controlador e arquitetura de rede.
Equipamentos de escolha e colocação O feedback servo suporta controle de movimento repetível. Requisitos de aceleração, desaceleração e carga útil.
Sistemas de máquinas modulares A arquitetura integrada do drive pode simplificar os eixos distribuídos. Requisitos de integração mecânica e elétrica.

O modelo não deve ser automaticamente considerado adequado para todas as máquinas nestes categorias. A engenharia de aplicação continua essencial, especialmente para aplicações verticais eixos, cargas de alta inércia, máquinas de alto ciclo ou ambientes com condições mecânicas incomuns ou condições térmicas.

Considerações sobre instalação e integração

Uma instalação bem-sucedida começa com compatibilidade mecânica. O ILM1001P01A0000 usa um flange de motor de 100 mm e um diâmetro de eixo de 19 mm, com comprimento de eixo de 40 mm. O arranjo de montagem inclui quatro furos de montagem.

  • Confirme as dimensões do flange do motor antes da instalação mecânica.
  • Verifique o diâmetro do eixo de 19 mm em relação ao acoplamento ou à transmissão.
  • Confirme o comprimento do eixo e a folga mecânica disponível.
  • Verifique o padrão do furo de montagem e os requisitos de fixação.
  • Confirme se a aplicação não requer freio de retenção.
  • Verifique o feedback e a compatibilidade do sistema de controle.
  • Verifique os requisitos nominais de alimentação do sistema de movimento completo.
  • Revise as condições ambientais, incluindo temperatura, contaminação e umidade.
  • Use cabos, conectores, aterramento e medidas de proteção apropriados.

O modelo é especificado sem freio de retenção. Isto é especialmente importante para eixos verticais ou aplicações nas quais uma carga deve permanecer estacionária quando a potência do servo é removido. Nesses casos, o projetista da máquina deve determinar se um é necessária uma solução de retenção mecânica ou uma configuração de motor diferente.

A documentação do produto da Schneider deve ser consultada para obter informações elétricas, requisitos mecânicos, de comissionamento e de segurança aplicáveis à instalação.

O que verificar antes de fazer o pedido

Os projetos de substituição muitas vezes falham porque o comprador confirma apenas o número da peça e aparência física. Um melhor processo de compra verifica a configuração completa.

Ponto de verificação Pergunta a ser feita Risco potencial se ignorado
Número exato da peça O modelo necessário é exatamente ILM1001P01A0000? Recebendo uma variante semelhante, mas incompatível.
Freio A aplicação requer freio de retenção? Perda da capacidade de retenção mecânica.
Opinião O controlador suporta o arranjo de feedback especificado? Erros de comissionamento ou feedback.
Interface mecânica As dimensões do flange e do eixo correspondem? Problemas de instalação ou acoplamento.
Poder 600 W são adequados para o perfil de movimento real? Desempenho insuficiente ou estresse térmico.
Velocidade A velocidade operacional necessária se enquadra na classificação do motor? Produtividade reduzida ou dimensionamento incorreto.
Torque As demandas contínuas e de pico de torque estão dentro dos limites aceitáveis? Sobrecarga, superaquecimento ou operação instável.
Cadeia de mantimentos A fonte é capaz de verificar o modelo, a condição e a documentação? Equipamento falsificado, incorreto ou mal documentado.

A disponibilidade também pode variar de acordo com a região e o canal de distribuição. Schneider Electric a lista de produtos atual identifica este modelo como um produto sem estoque nos EUA. contexto de distribuição, portanto os compradores devem confirmar o prazo de entrega atual e regional disponibilidade em vez de assumir estoque imediato.

Considerações sobre manutenção e confiabilidade

Os servossistemas são componentes de movimento de precisão, portanto a manutenção preventiva deve se concentrar no sistema mecânico e elétrico completo, e não apenas no motor.

  1. Inspecione as conexões mecânicas:Verifique as ferragens de montagem, os acoplamentos e os componentes da transmissão quanto a afrouxamento ou desgaste anormal.
  2. Monitore o comportamento operacional:Vibração inesperada, ruído, aumento de temperatura ou desvio de posicionamento podem indicar desenvolver problemas mecânicos ou elétricos.
  3. Verifique o cabeamento:Inspecione as conexões de alimentação e feedback quanto a danos, folgas ou contaminação.
  4. Revise as cargas do aplicativo:Uma máquina que tenha aumentado gradualmente a sua carga útil pode eventualmente exceder a capacidade original. projeto de movimento.
  5. Mantenha as condições ambientais corretas:A proteção IP54 especificada não deve ser interpretada como permissão para expor o motor para qualquer ambiente sem avaliação adicional.
  6. Use procedimentos de substituição corretos:A substituição deve seguir a documentação relevante da Schneider e a segurança da máquina procedimentos.

O objetivo da manutenção não é simplesmente manter o motor funcionando. É preservar precisão de posicionamento, desempenho previsível do ciclo, segurança mecânica e disponibilidade de equipamentos.
Perguntas frequentes

O Schneider ILM1001P01A0000 é um servo motor ou um servo drive?

É uma solução integrada de servo motor/drive. O conceito ILM combina o motor e funções de acionamento em um componente de movimento orientado ao campo, em vez de tratar o motor como um servo motor autônomo convencional.

Qual é a potência nominal do ILM1001P01A0000?

A potência nominal de saída é de 600 W. Este valor deve ser considerado em conjunto com torque, velocidade, ciclo de trabalho, aceleração e inércia da carga no dimensionamento do motor.

Qual é o torque máximo listado para este modelo?

O pico de torque de bloqueio especificado é 9,6 N·m. Não deve ser interpretado como um torque operacional contínuo. O torque de parada contínua é de 2,5 N·m, enquanto o torque nominal o torque é 1,9 N·m.

O ILM1001P01A0000 possui freio de retenção?

Não. Esta configuração específica é especificada sem freio de retenção. Aplicativos que exigem suporte de carga, especialmente certas máquinas de eixo vertical, devem ser revisados cuidadosamente antes da seleção.

Que feedback o ILM1001P01A0000 usa?

O modelo usa feedback SinCos Hiperface absoluto de volta única com feedback de velocidade resolução de 128 períodos.

Qual é o diâmetro do eixo?

O diâmetro do eixo é 19 mm e o comprimento especificado do eixo é 40 mm. Essas dimensões deve ser verificado em relação ao acoplamento da máquina e à interface mecânica antes do pedido.

Qual plataforma de controle está associada a esta solução servo?

O ILM1001P01A0000 pertence à linha de produtos PacDrive 3 e à família Lexium 62 ILM. A compatibilidade em nível de sistema ainda deve ser confirmada para a máquina específica configuração.

O que os compradores devem verificar antes de comprar um substituto?

No mínimo, verifique o número exato da peça, configuração do motor, status do freio, feedback tipo, dimensões do eixo, dimensões do flange, potência nominal, requisitos de torque, velocidade, compatibilidade do sistema, condição do produto, documentação e prazo de entrega esperado.

Precisa do Schneider ILM1001P01A0000 certo para o seu projeto?

Selecionar um componente servo integrado é mais fácil quando as especificações técnicas e os requisitos da aplicação são revisados em conjunto.Dongguan Nancheng Mao Hui Equipamento de máquinas que comercializa Co., Ltd.pode apoiar compradores industriais que precisam assistência com identificação de produtos, fornecimento e requisitos de substituição para equipamentos de automação.

Se você estiver substituindo uma unidade existente, preparando uma nova máquina ou verificando se o Schneider ILM1001P01A0000 corresponde ao seu sistema, forneça o número exato da peça e informações disponíveis da máquina. Nossa equipe pode ajudar a revisar a configuração necessária, especificações e detalhes de fornecimento antes de fazer um pedido.

Contate-nos hoje para discutir sua fonte Schneider ILM1001P01A0000 requisitos e encontre uma solução adequada para o seu projeto de automação industrial.


Notícias relacionadas
Deixe-me uma mensagem
X
Utilizamos cookies para lhe oferecer uma melhor experiência de navegação, analisar o tráfego do site e personalizar o conteúdo. Ao utilizar este site, você concorda com o uso de cookies. política de Privacidade
RejeitarAceitar